虹科乾貨
【虹科方案】深度解讀 GNSS 模擬中高斯噪聲對定位效果的影響
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
在低空經濟快速發展、無人機應用全面普及的當下,小型、高速且機動靈活的無人機對傳統視覺感知帶來了前所未有的挑戰:動態模糊、低光失效、高延遲、動態範圍不足等問題,導致檢測、追蹤、軌跡預測等核心任務難以穩定落地。而事件相機(Event Camera)憑藉仿生視覺特性,正成為突破此瓶頸的關鍵技術,在無人機安防、自主飛行、空域監測等應用場景中展現出不可替代的商業價值。
傳統幀式(Frame-based)RGB 相機以固定幀率成像,面對無人機這類高速目標時存在三大先天短板:
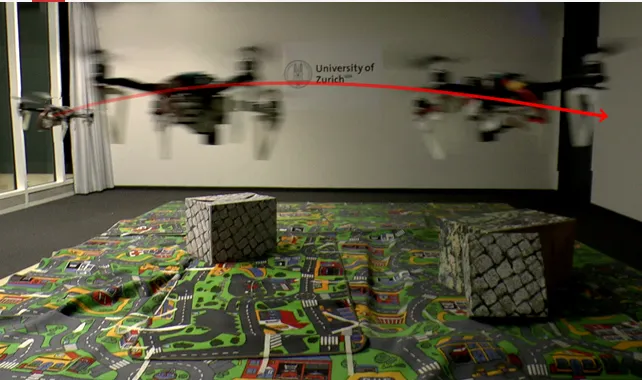
高速運動易模糊:無人機快速飛行、懸停突變、急轉彎時,在幀曝光週期內易產生嚴重運動拖影(Motion Blur),導致檢測失效。
2. 光照適應性差:逆光、夜間、強陰影等環境下,畫面極易過曝或欠曝,目標輪廓與紋理嚴重遺失。
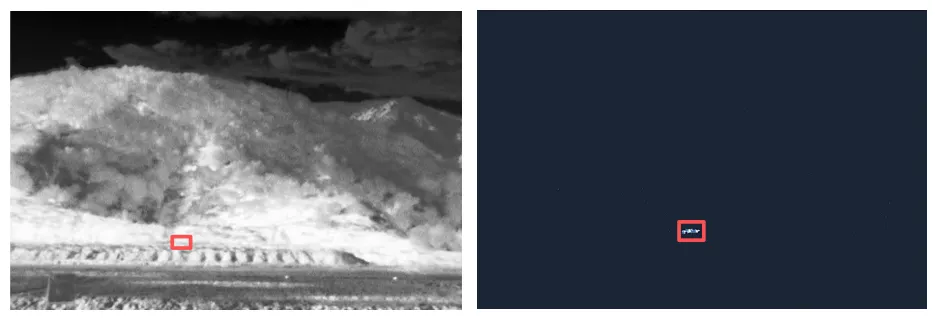
3. 延遲與時序資訊不足:以常見的 30fps 幀率 RGB 相機為例,對應約 33ms 的延遲,難以精確定位高速無人機,追蹤與預測精度大幅下降。若採用高幀率相機,數據量又會極其龐大,對硬件設備的運算效能要求過高。
這些問題在雨天、多干擾物、晝夜交替等複雜環境中被進一步放大,成為無人機視覺感知落地的核心障礙。
事件相機模仿人眼視網膜工作機制,僅在像素亮度發生突變時輸出異步事件訊號,具備三大硬核優勢,完美匹配無人機的感知需求:
百微秒級時序精度:無固定幀率限制,響應延遲降至 100µs 級別,徹底消除動態模糊。
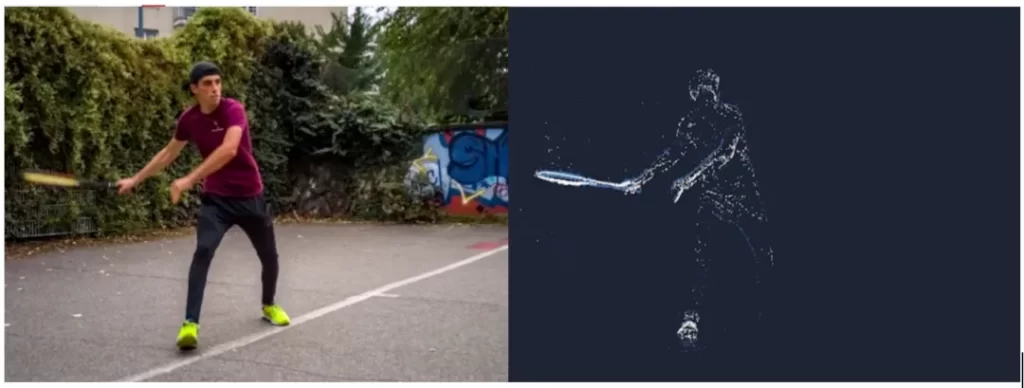
2. 超寬動態範圍:原生支援 120dB 以上動態範圍,強光與弱光環境均可穩定成像,無懼晝夜切換。
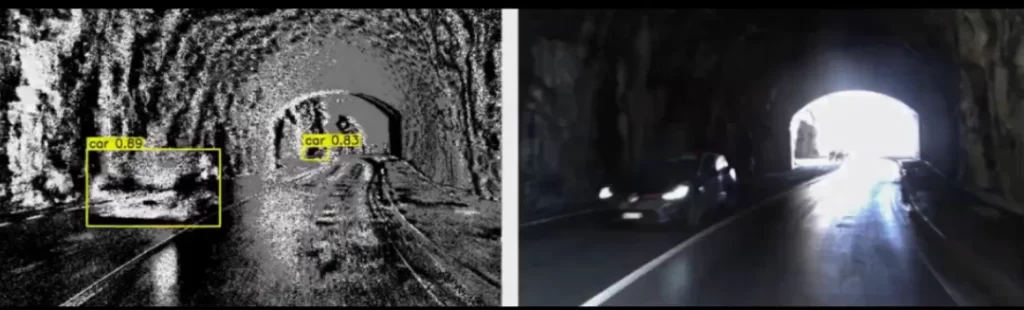
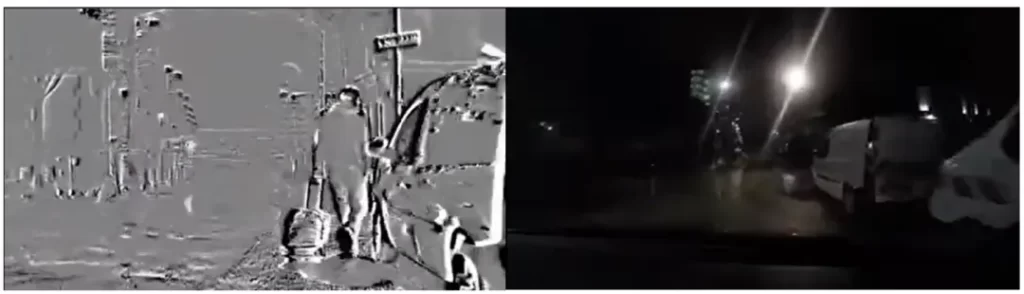
3. 低冗餘高魯棒性:僅輸出有效動態資訊,數據量小、抗干擾能力強,對雨滴、飛蟲等干擾具備天然過濾能力,能有效減少靜態區域的數據量,大幅降低頻寬需求。
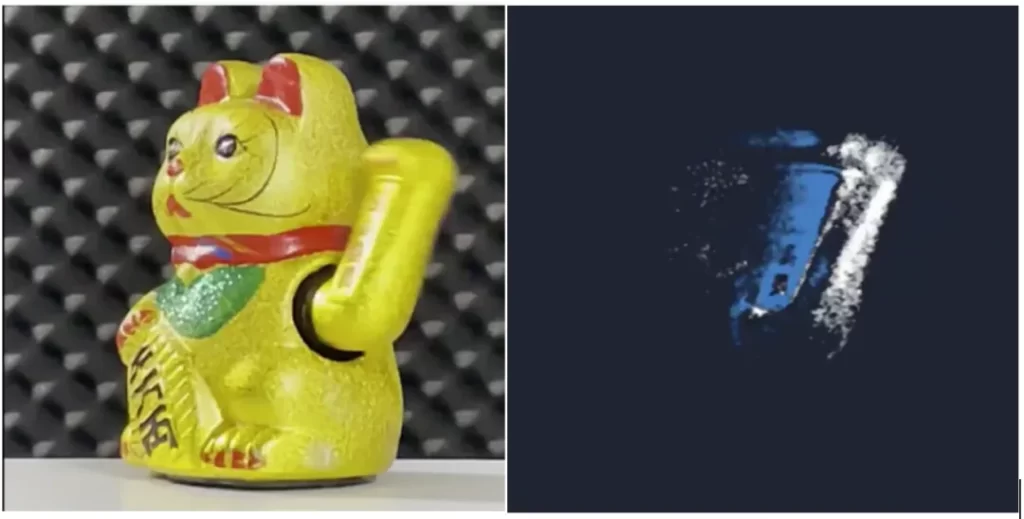
當 RGB 相機在夜間看不清無人機、高速下拍糊輪廓時,事件相機仍能精準捕捉旋翼的高頻轉動與機身軌跡,為檢測、追蹤、預測提供極高可靠性的數據輸入。
在實際應用中,虹科 IDS 事件相機作為核心感知硬件,具備廣泛的落地適配能力:
低空安防與空域管制:可作為 7×24 小時不間斷監測設備的視覺核心,對違規「黑飛」無人機進行快速發現、精準定位與持續追蹤,彌補雷達、射頻設備在視覺精確定位上的短板。
無人機自主飛行:可作為機載感知的核心元件,在樓宇、林間、隧道等 GPS 拒止(GPS-denied)環境下即時識別障礙物,支援亞毫秒級響應避障,顯著提升飛行安全性。
專業監測場景:該款相機亦可直接用於無人機高速運動捕捉、旋翼狀態監測等專業領域,為相關演算法研發與系統驗證提供高質量、高可靠性的視覺數據源。
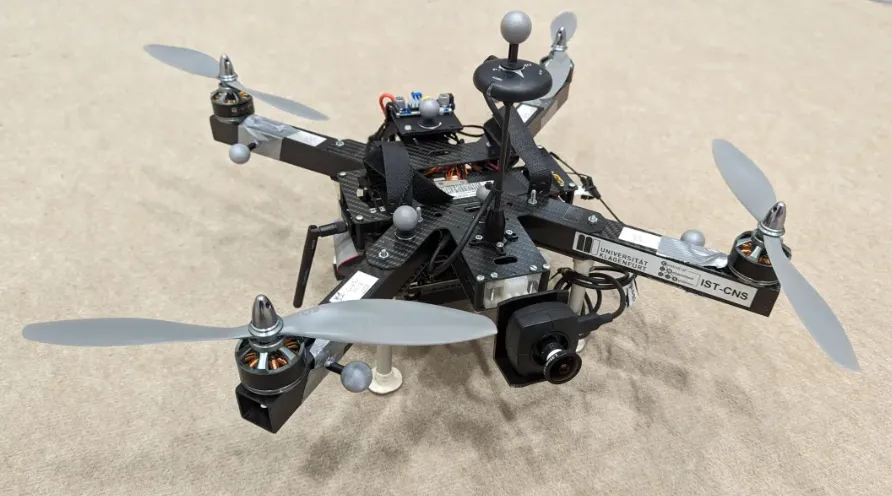
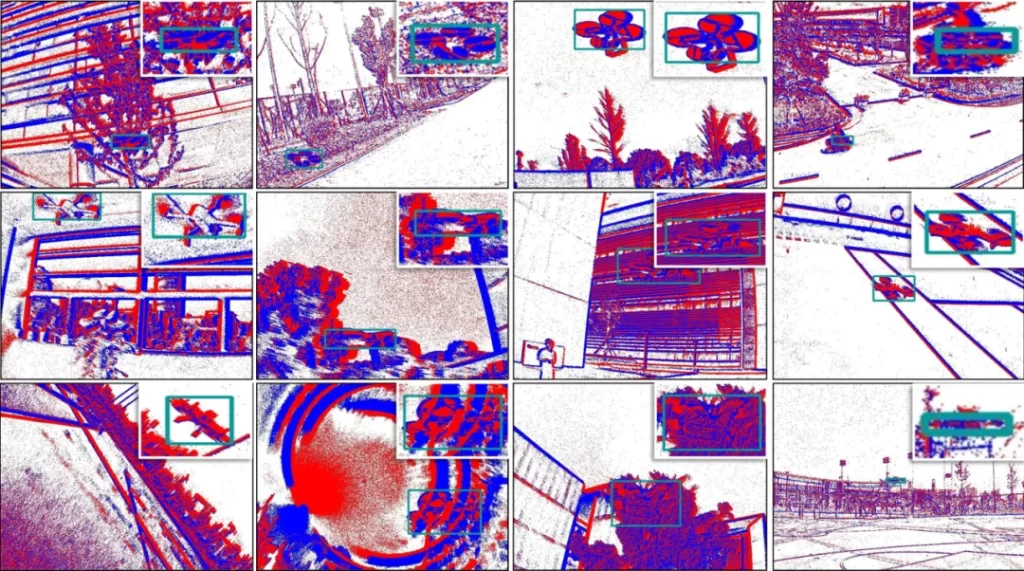
從技術發展趨勢來看,事件相機並非對傳統視覺的完全替代,而是高性能感知場景下的理想選擇之一。虹科 IDS 事件相機憑藉穩定的硬件性能與成熟的軟件生態,進一步降低了事件視覺技術的工程化門檻,推動高速、高動態、強魯棒性的無人機感知技術從實驗室走向實際應用落地。
隨著感測器持續微型化、演算法不斷輕量化,基於事件相機的無人機檢測與追蹤技術將在低空安防、智慧巡檢、自動駕駛航空等領域深入普及,成為構建安全、高效、智慧低空生態的核心視覺支撐。
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
高價值生物新藥對冷鏈溫控要求極其苛刻,任何溫度偏差都可能導致數千萬元損失與合規風險。本文以國內大型醫藥集團應用虹科 ELPRO LIBERO 系列溫度記錄儀為例,深度解析如何透過自動生成不可修改 PDF 報告、SmartStart 批量配置以及標準化 SOP 服務,實現 2℃至8℃ 全程零事故溫控與 GSP/國際標準雙重合規。
在 ADAS 與自動駕駛開發中,人工標註高昂的成本與漫長的週期嚴重制約演算法迭代。虹科引進的 aiData Auto Annotator 解決方案(由 aiMotive 打造),透過 4D 環境模型與神經計算技術,實現動態 3D 包圍盒與靜態車道線的全自動高精度標註。其標註精度超越人工基准,可降低 90% 以上標註成本,為自動駕駛研發提供高效、可擴展的数据閉環。