Search

Hongke's latest articles

HongKe

I. Introduction: Strategic Changes at the Data Layer under the Critical Infrastructure Legislation

Add your title text here

HONGKE SOLUTIONS] The Effect of Gaussian Noise on Positioning Effect in GNSS Simulation

高斯噪聲在 GNSS 仿真中的物理定義與必要性

在理想的數學模型中,衛星信號是完美調制於特定頻率的 BPSK 序列。但在物理世界中,衛星信號到達地面時功率極低(約-130 dBm),通常淹沒在接收機前端的熱噪聲中。GNSS 模擬器引入高斯噪聲,主要基於以下兩個維度的必要性:

1. 物理環境的精準還原

模擬器通過添加AWGN,精確控制載噪比(C/No),建立連接「數位仿真」與「物理射頻」的橋樑。

2. 接收機演算法的「壓力艙」

不添加噪聲時測試的是接收機的「邏輯正確性」(代碼邏輯);添加噪聲後,測試的才是接收機在強噪聲干擾下的「信號處理性能」(靈敏度、跟踪精度、環路帶寬設計)。

實測解析:兩種特殊工況下高斯噪聲的非線性影響

在實際測試中,噪聲與定位效果之間存在複雜的非線性關係,主要體現在以下兩個極端場景中。

特殊情況 1:無高斯噪聲測試,定位效果反而更差

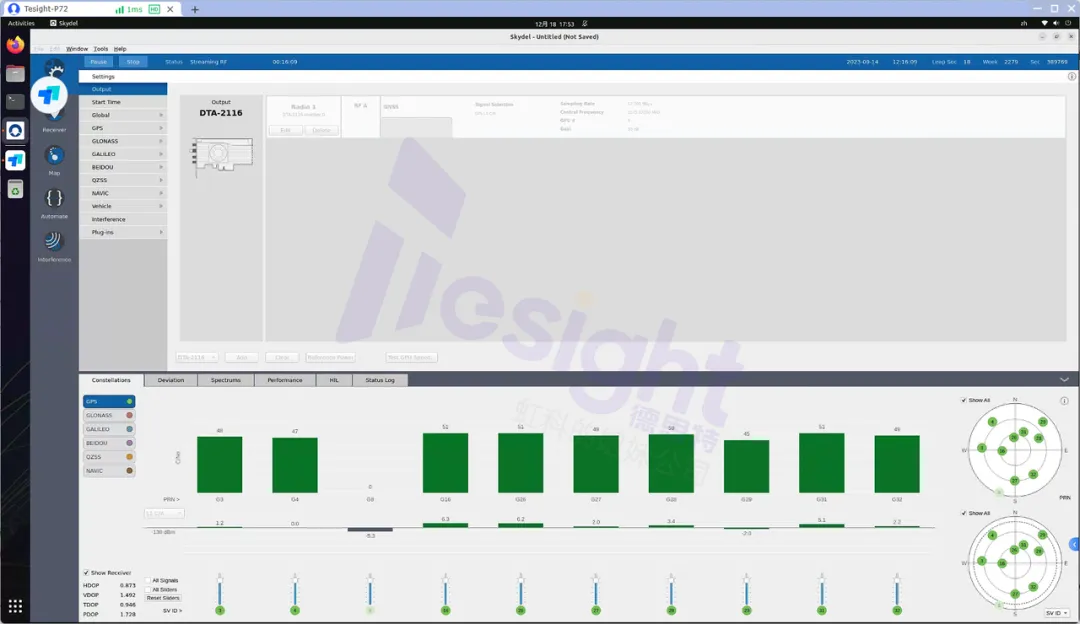
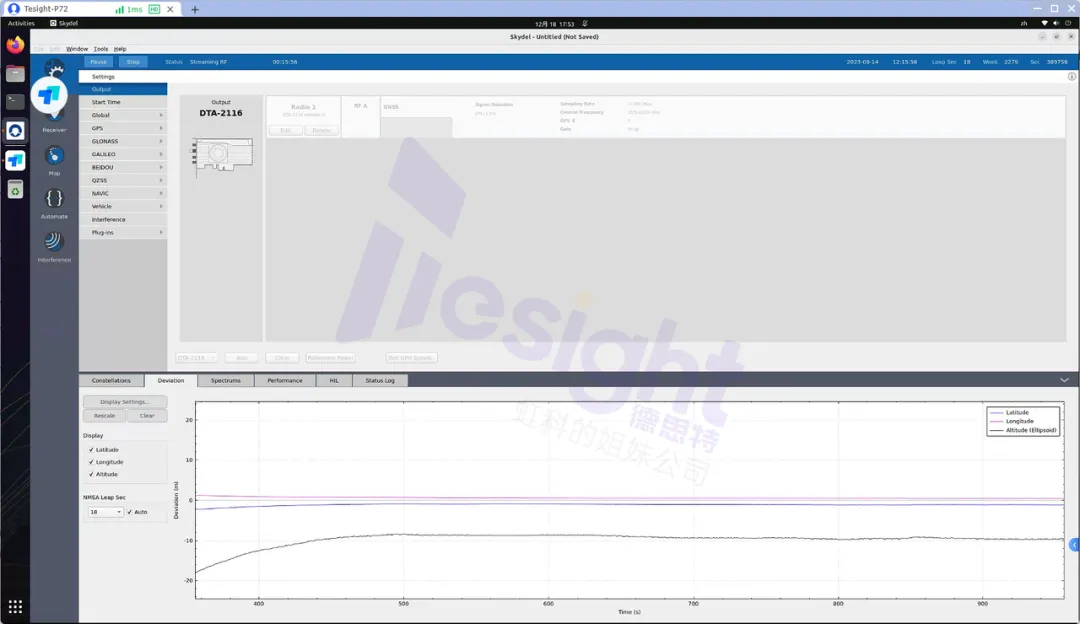
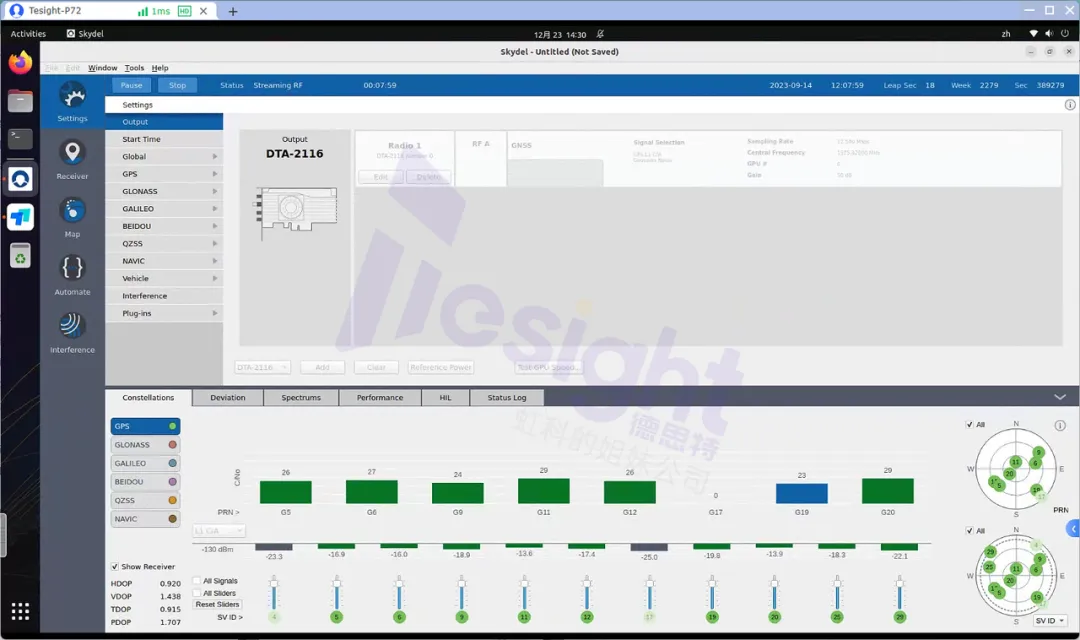
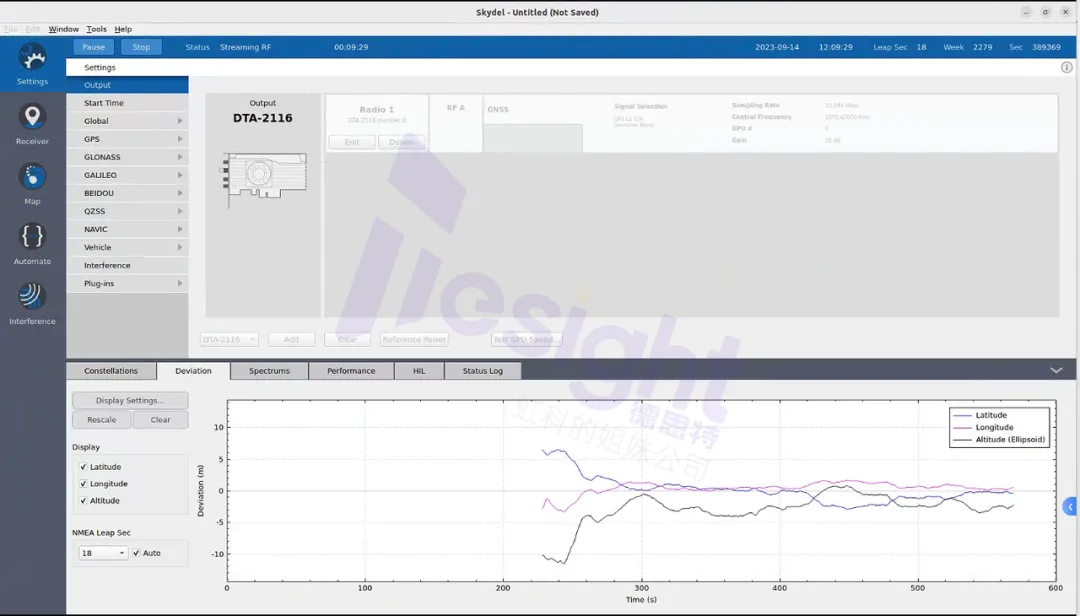
在標準信號功率下,關閉模擬器噪聲,接收機信噪比更高,但定位表現為收斂極慢(500s)、存在明顯的系統性偏差(高度誤差達 10m),僅軌跡表現為極度平滑。

物理極限主導的原因分析:

1. 卡爾曼濾波器(KF)的「死鎖」效應

KF 依賴觀測噪聲協方差矩陣(R)與預測誤差協方差矩陣(P)計算卡爾曼增益(K)。當輸入信號完全無噪時,觀測值的殘差極小甚至為零,導致濾波器認為系統已達到完美狀態而過度減小增益,拒絕新的觀測更新,最終對系統偏差(Bias)變得遲鈍,大幅延長收斂時間。

2. 相關器的「死區」與量化誤差

適量的噪聲在信號處理中起到抖動(Dithering)作用,通過統計平均可將分辨率提升至量化比特之下。若無噪聲,微小的系統誤差(如模擬器與接收機的時間同步微差)會落在鑑相器的「死區」內無法被糾正,從而累積成固定的位置偏差。

特殊情況 2:低功率環境下,添加噪聲導致定位誤差變大

當模擬遮擋或室內環境(外部添加30dB衰減,輸出功率降低至約-140dBm)時,添加高斯噪聲會導致信噪比顯著下降,經緯誤差增大至3m、高度誤差達5m且嚴重抖動。若功率進一步降低,甚至會導致接收機失鎖。

物理極限主導的原因分析:

1. 跌破檢測門限

當信號本身極弱,疊加的高斯噪聲直接抬高了底噪水平(Noise Floor), 導致C/No跌破接收機的最小檢測信噪比,相關峰無法從噪聲中凸顯。

2. 鎖相環(PLL)的周期跳變

在低載噪比下,高斯噪聲引起的相位抖動方差超過了鑑相器的線性牽引範圍,導致頻繁的周跳(Cycle Slips),使得載波相位觀測值完全不可用。

高斯噪聲影響綜合對比矩陣

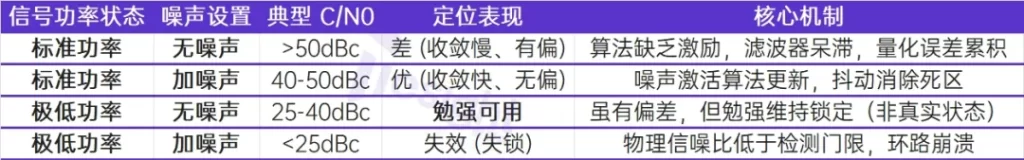
為了直觀展示高斯噪聲在不同工況下的影響,不同工況的綜合表現整理如下:

GNSS 模擬器高斯噪聲對比矩陣:信號功率、C/N0與定位表現核心機制

德思特實踐指南:如何科學設置 GNSS 仿真噪聲?

在 Tesight(德思特)GNSS 模擬器(如 Skydel 引擎)的測試工程中,建議遵循「分級測試」原則:

1. 演算法驗證級(Logic Verification)

  • 設置:關閉高斯噪聲。

  • goal:檢查代碼邏輯、星歷解算、座標系轉換是否正確,專注於「能否解算出位置」。

2. 性能評估級(Performance Benchmark)

  • 設置:開啟高斯噪聲,校準 C/No 至標準值(推薦 C/No=44dB-Hz, 即Skydel界面中的 -174dBm/Hz)。

  • goal:最接近真實露天環境,以 RMS、CEP、TTFF 作為接收機性能驗收標準。

  • 合規注意:在 GB/T-45086.1 等標準化測試中,通常採用射頻電纜直連。除非標準另有說明,否則不開啟高斯噪聲,以避免疊加噪聲功率譜密度改變天線口總功率,干擾功率計測試準確性。

3. 極限壓力級(Stress Testing)

  • 設置:保持噪聲底噪不變並降低信號功率,或增加噪聲密度。

  • goal:繪製 C/No 與定位誤差曲線,探測接收機徹底失鎖的靈敏度臨界值。

Frequently Asked Questions

Q1:為什麼在標準功率下開啟高斯噪聲,定位收斂速度反而比不開噪聲快?

A1: 現代 GNSS 接收機依賴卡爾曼濾波器進行狀態估算。完全無噪的信號會導致濾波器殘差接近零,引發增益「死鎖」,無法及時糾正初始誤差;適量噪聲提供的抖動效應(Dithering)能幫助卡爾曼濾波器持續更新狀態,從而大幅縮短收斂時間。

Q2:在進行汽車國標(如 GB/T-45086.1)傳導測試時,是否需要開啟模擬器的高斯噪聲?

A2:通常不建議開啟。國標測試要求精確控制到達接收機天線口的信號功率。若開啟模擬器的高斯噪聲,噪聲功率譜密度的疊加會改變端口總功率,影響功率計及測試結果的準確性。

想了解更多關於如何透過德思特全棧式 GNSS 測試方案持續優化您的高精度定位設備並提供嚴謹、可重複的仿真環境?立即前往GNSS Main PageLearn more.

Other Articles

虹科 ELPRO 醫藥冷鏈實驗室技術人員操作 LIBERO 系列溫濕度記錄儀與監測設備。
Hongke Case

[Hongke Case Study] ELPRO LIBERO Series Temperature Loggers—Ensuring the Safety of High-Value Biopharmaceuticals

High-value novel biopharmaceuticals have extremely stringent cold chain temperature control requirements; even the slightest temperature deviation can result in losses of tens of millions of yuan and pose compliance risks. Using the example of a major domestic pharmaceutical group’s implementation of Hongke’s ELPRO LIBERO series temperature loggers, this article provides an in-depth analysis of how the system achieves zero-incident temperature control throughout the entire process (2°C to 8°C) and dual compliance with GSP and international standards through the automatic generation of tamper-proof PDF reports, SmartStart batch configuration, and standardized SOP services.
Read more
Hongke Dry Goods

[Hongke Solutions] Say Goodbye to Expensive Manual Annotation! aiData 4D Automatic Annotation Technology Enables a Closed-Loop ADAS Data System

In the development of ADAS and autonomous driving, the high cost and lengthy cycle of manual annotation severely hinder algorithm iteration. Hongke’s aiData Auto Annotator solution (developed by aiMotive) utilizes 4D environmental models and neural computing technology to achieve fully automated, high-precision annotation of dynamic 3D bounding boxes and static lane markings. Its annotation accuracy exceeds the human benchmark and can reduce annotation costs by more than 90%, providing an efficient and scalable closed-loop data system for autonomous driving R&D.

Read more

Contact Hongke to help you solve your problems.

Let's have a chat