虹科案例
【虹科方案】 遠距醫療新常態:AR 智能眼鏡如何重塑遙距會診與手術協作流程?
虹科 AR 遙距會診方案結合 Vuzix 輕量級智能眼鏡與 S Med 遠端平台,實現高清第一視角實時共享與免手持語音操作。遠端專家可即時凍屏標註與放大病灶,有效突破地理限制並提升緊急救治與手術協作效率。立即了解 AR 智慧醫療導引與實際應用!
在理想的數學模型中,衛星信號是完美調制於特定頻率的 BPSK 序列。但在物理世界中,衛星信號到達地面時功率極低(約-130 dBm),通常淹沒在接收機前端的熱噪聲中。GNSS 模擬器引入高斯噪聲,主要基於以下兩個維度的必要性:
模擬器通過添加AWGN,精確控制載噪比(C/No),建立連接「數位仿真」與「物理射頻」的橋樑。
不添加噪聲時測試的是接收機的「邏輯正確性」(代碼邏輯);添加噪聲後,測試的才是接收機在強噪聲干擾下的「信號處理性能」(靈敏度、跟踪精度、環路帶寬設計)。
在實際測試中,噪聲與定位效果之間存在複雜的非線性關係,主要體現在以下兩個極端場景中。
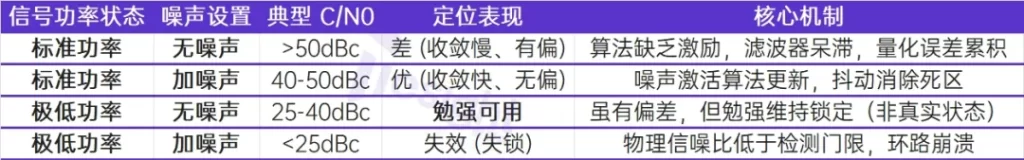
在標準信號功率下,關閉模擬器噪聲,接收機信噪比更高,但定位表現為收斂極慢(500s)、存在明顯的系統性偏差(高度誤差達 10m),僅軌跡表現為極度平滑。
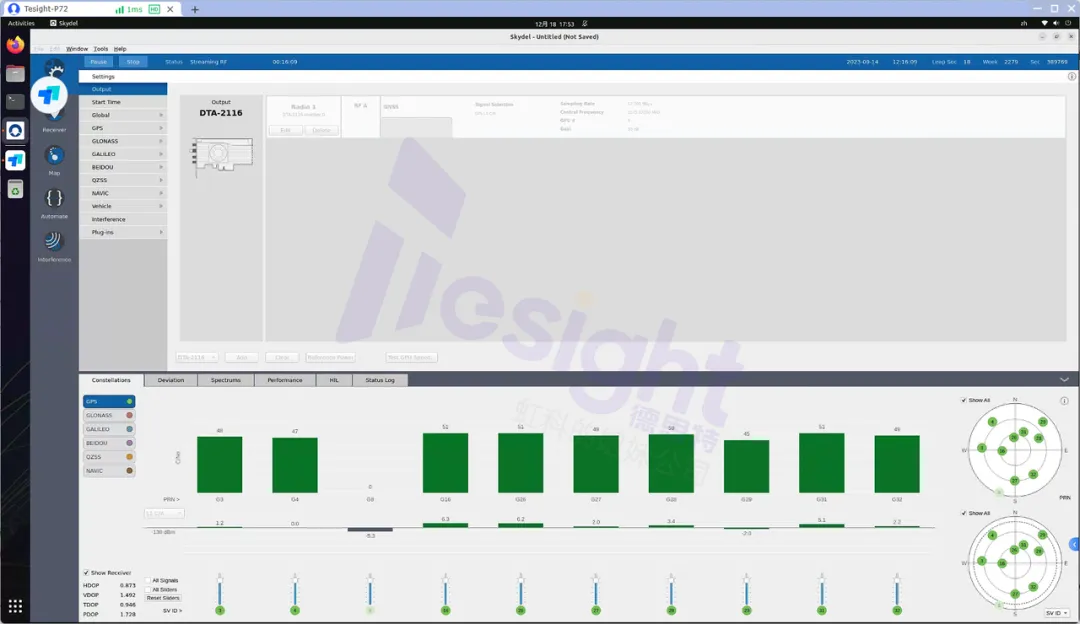
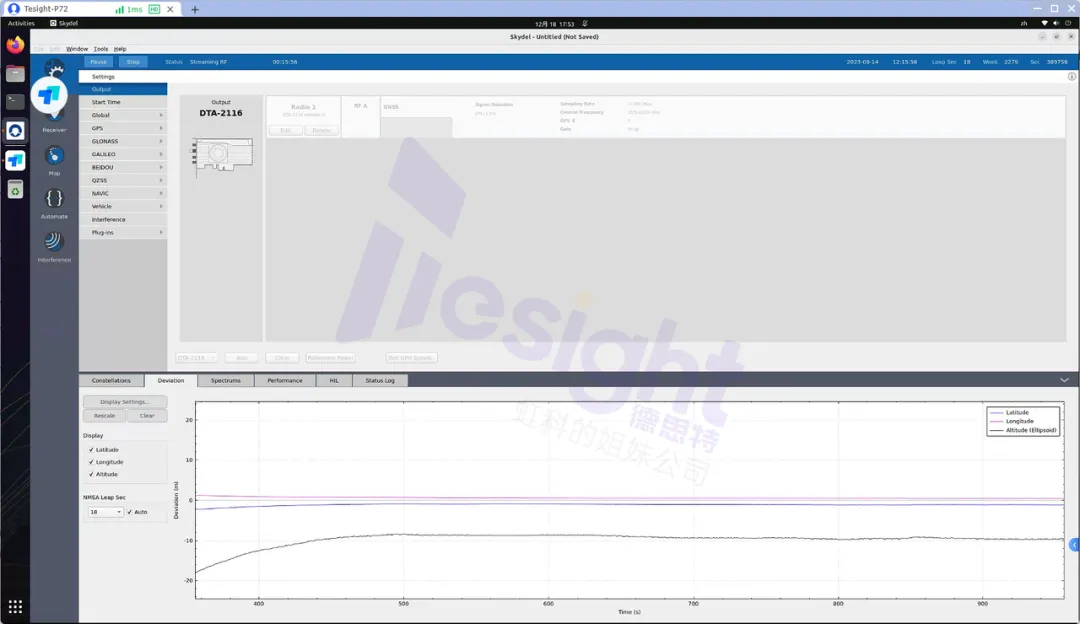
KF 依賴觀測噪聲協方差矩陣(R)與預測誤差協方差矩陣(P)計算卡爾曼增益(K)。當輸入信號完全無噪時,觀測值的殘差極小甚至為零,導致濾波器認為系統已達到完美狀態而過度減小增益,拒絕新的觀測更新,最終對系統偏差(Bias)變得遲鈍,大幅延長收斂時間。
適量的噪聲在信號處理中起到抖動(Dithering)作用,通過統計平均可將分辨率提升至量化比特之下。若無噪聲,微小的系統誤差(如模擬器與接收機的時間同步微差)會落在鑑相器的「死區」內無法被糾正,從而累積成固定的位置偏差。
當模擬遮擋或室內環境(外部添加30dB衰減,輸出功率降低至約-140dBm)時,添加高斯噪聲會導致信噪比顯著下降,經緯誤差增大至3m、高度誤差達5m且嚴重抖動。若功率進一步降低,甚至會導致接收機失鎖。
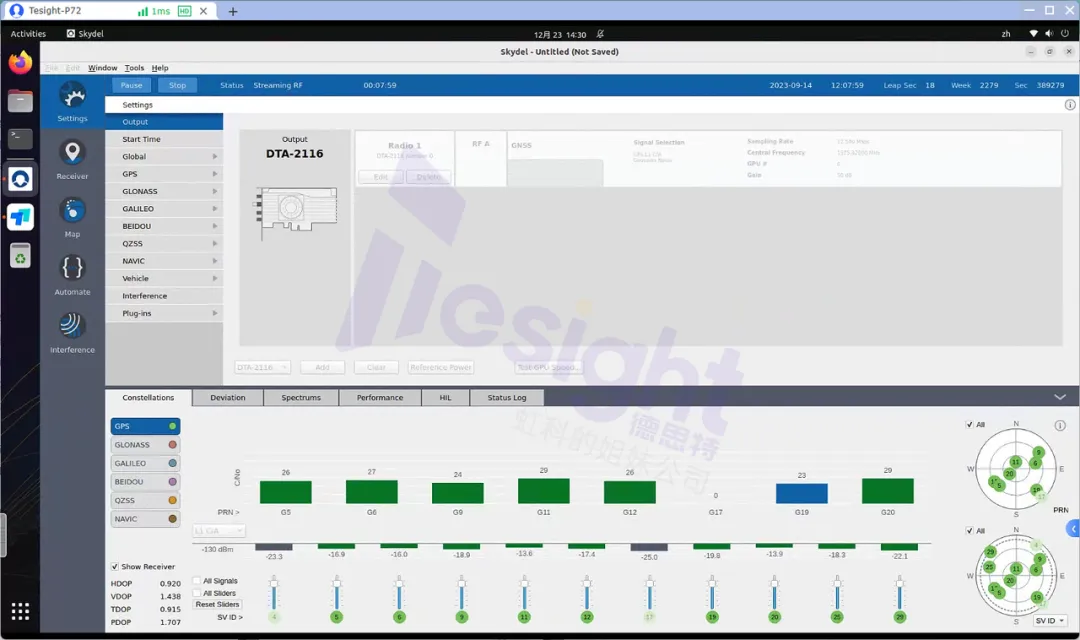
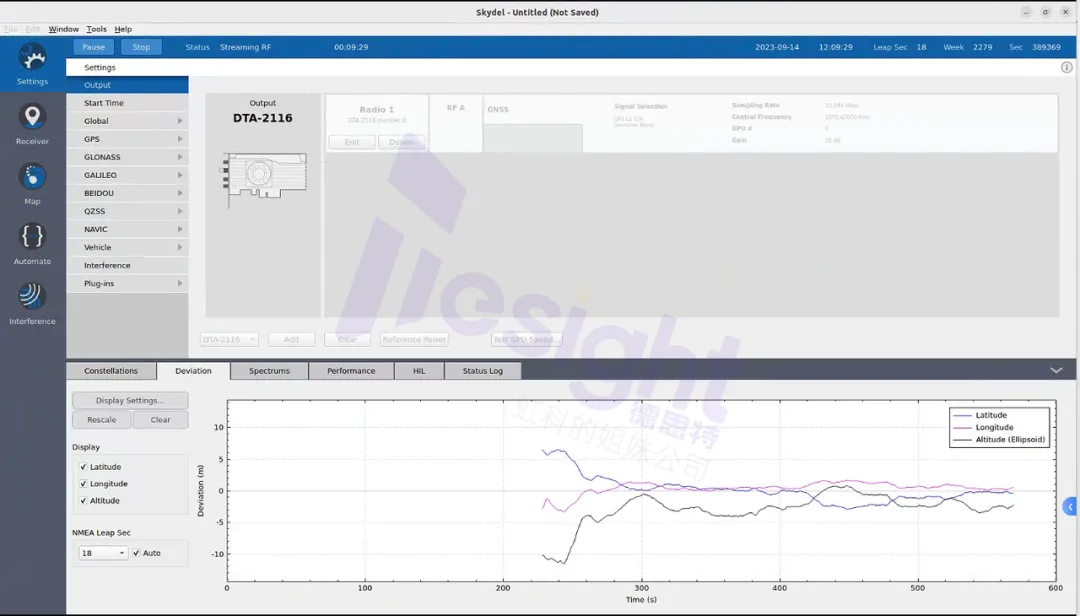
當信號本身極弱,疊加的高斯噪聲直接抬高了底噪水平(Noise Floor), 導致C/No跌破接收機的最小檢測信噪比,相關峰無法從噪聲中凸顯。
在低載噪比下,高斯噪聲引起的相位抖動方差超過了鑑相器的線性牽引範圍,導致頻繁的周跳(Cycle Slips),使得載波相位觀測值完全不可用。
為了直觀展示高斯噪聲在不同工況下的影響,不同工況的綜合表現整理如下:
在 Tesight(德思特)GNSS 模擬器(如 Skydel 引擎)的測試工程中,建議遵循「分級測試」原則:
設置:關閉高斯噪聲。
目的:檢查代碼邏輯、星歷解算、座標系轉換是否正確,專注於「能否解算出位置」。
設置:開啟高斯噪聲,校準 C/No 至標準值(推薦 C/No=44dB-Hz, 即Skydel界面中的 -174dBm/Hz)。
目的:最接近真實露天環境,以 RMS、CEP、TTFF 作為接收機性能驗收標準。
合規注意:在 GB/T-45086.1 等標準化測試中,通常採用射頻電纜直連。除非標準另有說明,否則不開啟高斯噪聲,以避免疊加噪聲功率譜密度改變天線口總功率,干擾功率計測試準確性。
設置:保持噪聲底噪不變並降低信號功率,或增加噪聲密度。
目的:繪製 C/No 與定位誤差曲線,探測接收機徹底失鎖的靈敏度臨界值。
Q1:為什麼在標準功率下開啟高斯噪聲,定位收斂速度反而比不開噪聲快?
A1: 現代 GNSS 接收機依賴卡爾曼濾波器進行狀態估算。完全無噪的信號會導致濾波器殘差接近零,引發增益「死鎖」,無法及時糾正初始誤差;適量噪聲提供的抖動效應(Dithering)能幫助卡爾曼濾波器持續更新狀態,從而大幅縮短收斂時間。
Q2:在進行汽車國標(如 GB/T-45086.1)傳導測試時,是否需要開啟模擬器的高斯噪聲?
A2:通常不建議開啟。國標測試要求精確控制到達接收機天線口的信號功率。若開啟模擬器的高斯噪聲,噪聲功率譜密度的疊加會改變端口總功率,影響功率計及測試結果的準確性。
想了解更多關於如何透過德思特全棧式 GNSS 測試方案持續優化您的高精度定位設備並提供嚴謹、可重複的仿真環境?立即前往GNSS總頁面了解更多。
虹科 AR 遙距會診方案結合 Vuzix 輕量級智能眼鏡與 S Med 遠端平台,實現高清第一視角實時共享與免手持語音操作。遠端專家可即時凍屏標註與放大病灶,有效突破地理限制並提升緊急救治與手術協作效率。立即了解 AR 智慧醫療導引與實際應用!

黑客瞄準醫療機構!IBM報告指醫療數據洩漏成本高達742萬美元。本白皮書剖析遙距醫療、AI智能體提示詞注入風險及 KnowBe4 網絡安全培訓,助香港醫療機構築牢安全防線。

深入解析 2015 款平治(Mercedes-Benz)E260L 引擎無法起動與起動馬達不工作故障。示範如何運用 Pico 汽車示波器分析 CAN E 總線波形,精準鎖定 CAN L/H 對地短路及防碰撞控制模組 A90 進水問題,提供專業 B2B 汽車電路與 CAN Bus 診斷解決方案。