虹科案例
【虹科案例】ELPRO LIBERO 系列溫度記錄儀-守護高價值生物新藥安全
高價值生物新藥對冷鏈溫控要求極其苛刻,任何溫度偏差都可能導致數千萬元損失與合規風險。本文以國內大型醫藥集團應用虹科 ELPRO LIBERO 系列溫度記錄儀為例,深度解析如何透過自動生成不可修改 PDF 報告、SmartStart 批量配置以及標準化 SOP 服務,實現 2℃至8℃ 全程零事故溫控與 GSP/國際標準雙重合規。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
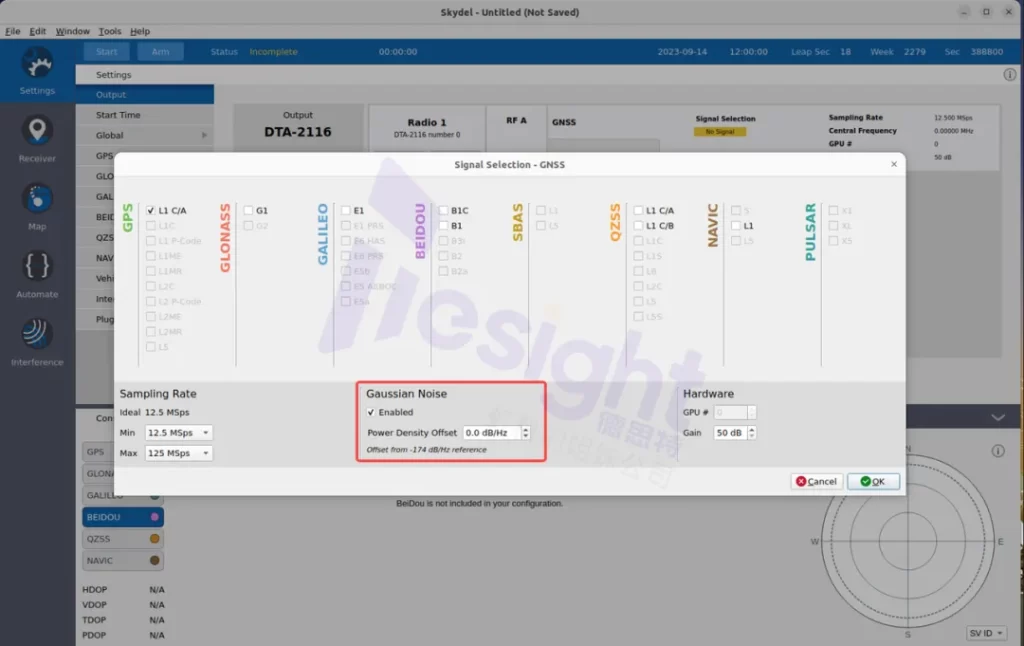
在虹科 GNSS 模擬器的設定介面中,系統提供了「高斯噪聲(Gaussian Noise)」配置選項,允許使用者在設定星座頻點後,依測試需求自由選擇是否啟用高斯噪聲疊加功能。在全球導航衛星系統(GNSS)的射頻模擬測試中,高斯白噪聲(AWGN)通常被視為模擬真實電磁環境的基準配置。然而,工程實踐證明,噪聲對接收機性能的影響並非線性單調關係。
針對此功能的實際應用場景及其對定位結果的影響,我們收到部分使用者反饋與疑問:「為什麼開啟噪聲後定位反而更穩?」「為什麼在弱訊號環境下啟用噪聲會導致丟星?」
因此,本文將深入解析高斯噪聲在 GNSS 模擬中的作用邏輯。
在理想數學模型中,衛星訊號是完美調制於特定頻率的 BPSK 序列;但在現實物理環境中,訊號不可避免地疊加了熱噪聲。虹科 GNSS 模擬器引入高斯噪聲,主要基於以下兩個必要性:
在實際測試中,噪聲與定位效果呈現複雜非線性關係,尤其在以下兩種極端場景中顯著。
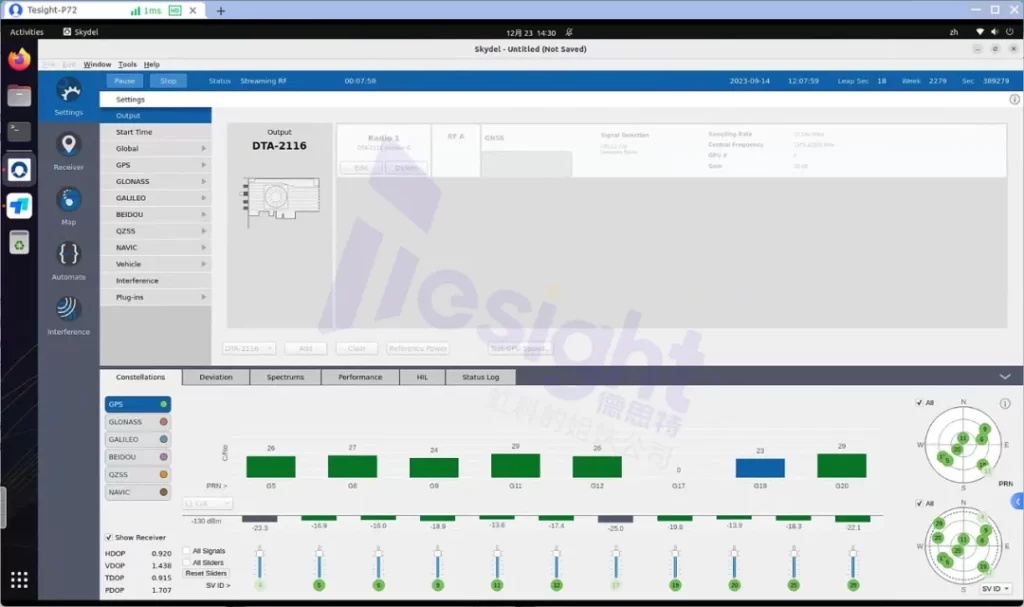
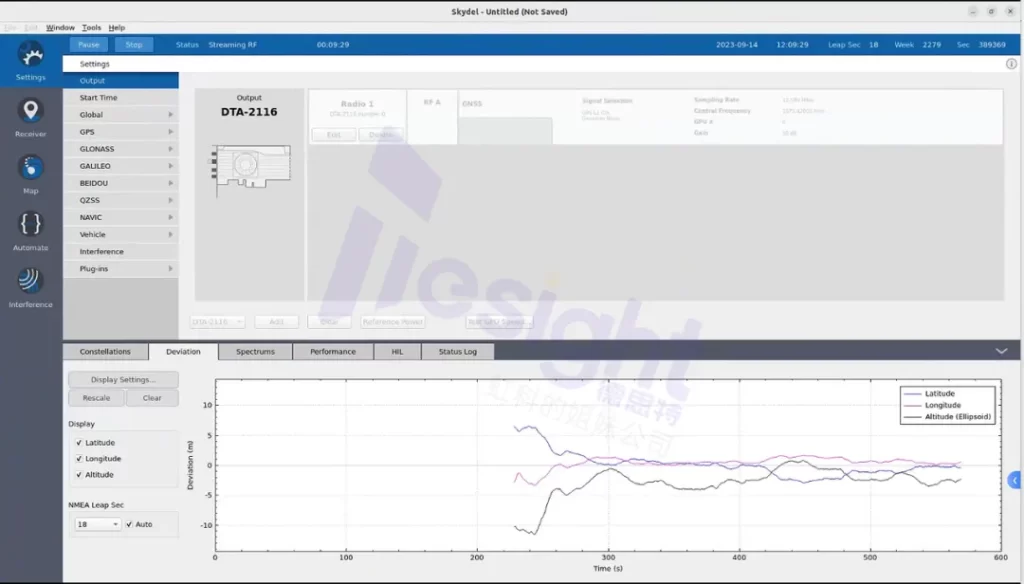
實測場景:選取靜態座標,啟用 GPS L1CA 進行模擬,分別添加/不添加高斯噪聲進行 10–15 分鐘 GNSS 模擬,並連接接收機觀測定位結果。
測試結果:
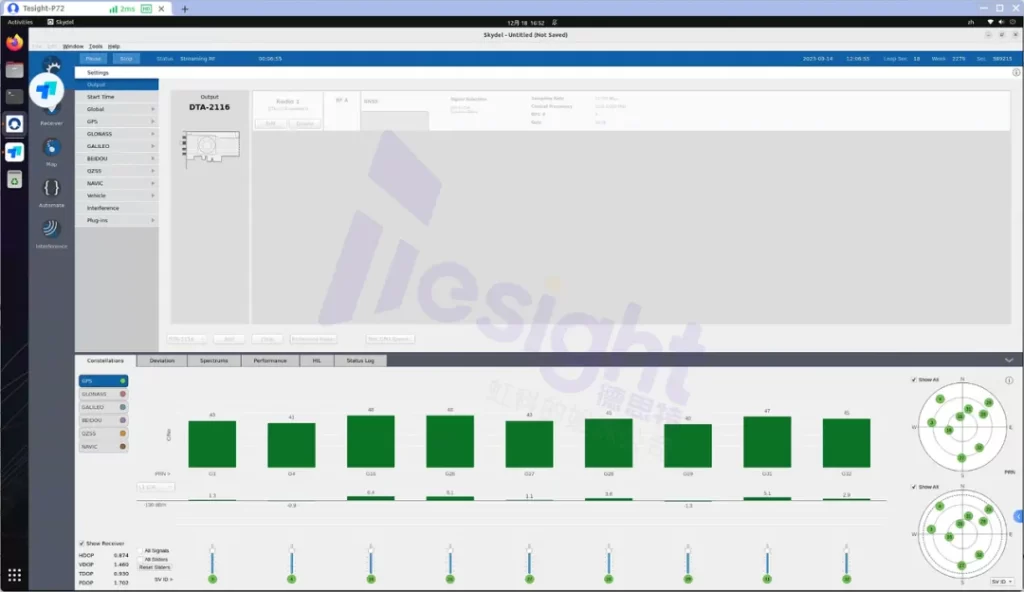
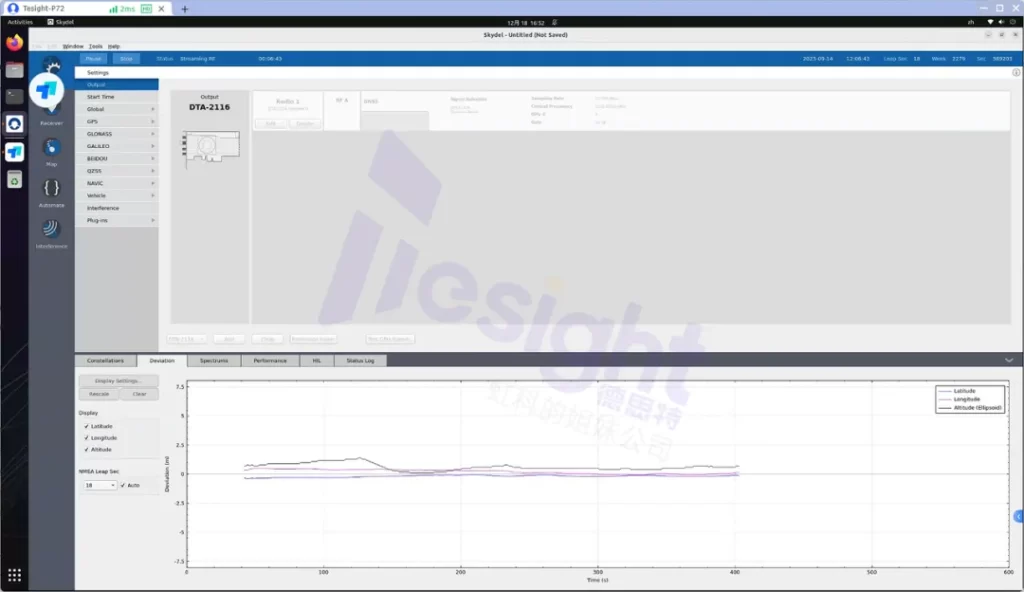
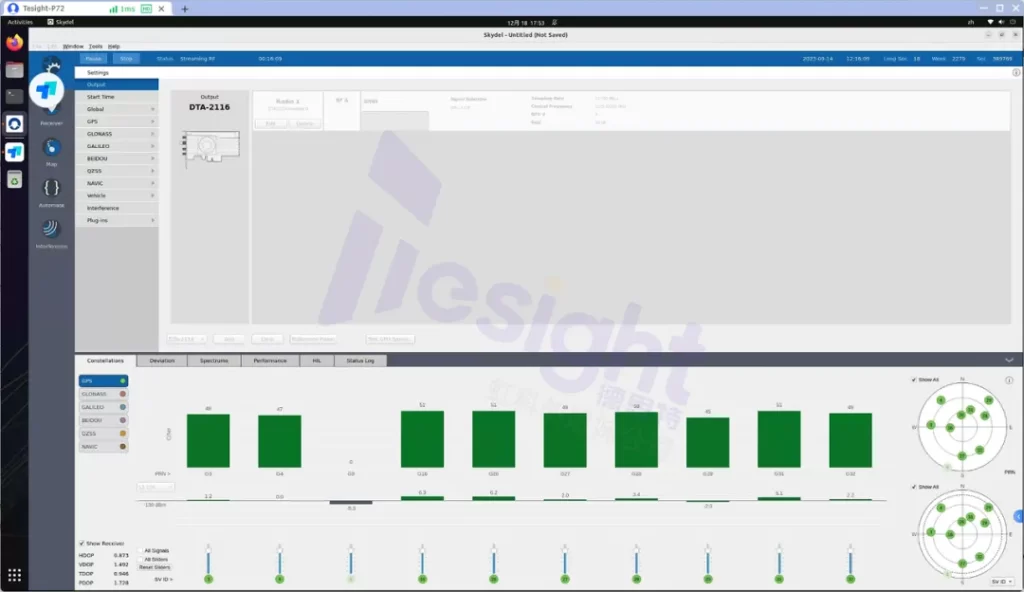
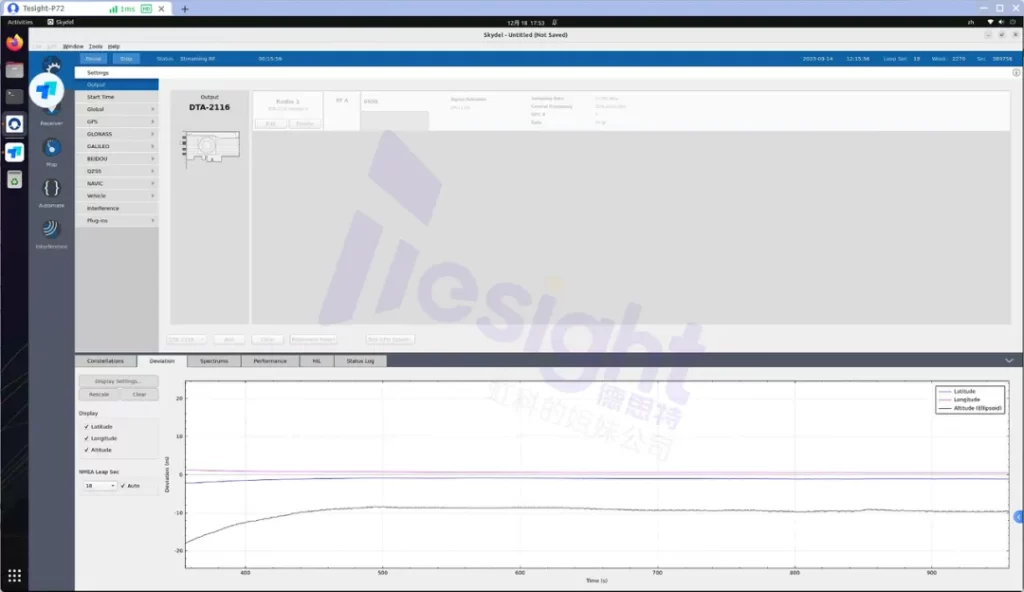
現象分析:在標準信號功率下,關閉模擬器噪聲雖可提升接收機信噪比,但定位收斂時間顯著延長,且高度存在系統性偏差。
原因解析:
實測場景:靜態座標,啟用 GPS L1CA 模擬,外部添加 30dB 衰減,使輸出功率降至約 -140dBm,分別添加/不添加高斯噪聲進行 10–15 分鐘 GNSS 模擬,觀測接收機定位結果。
測試結果:
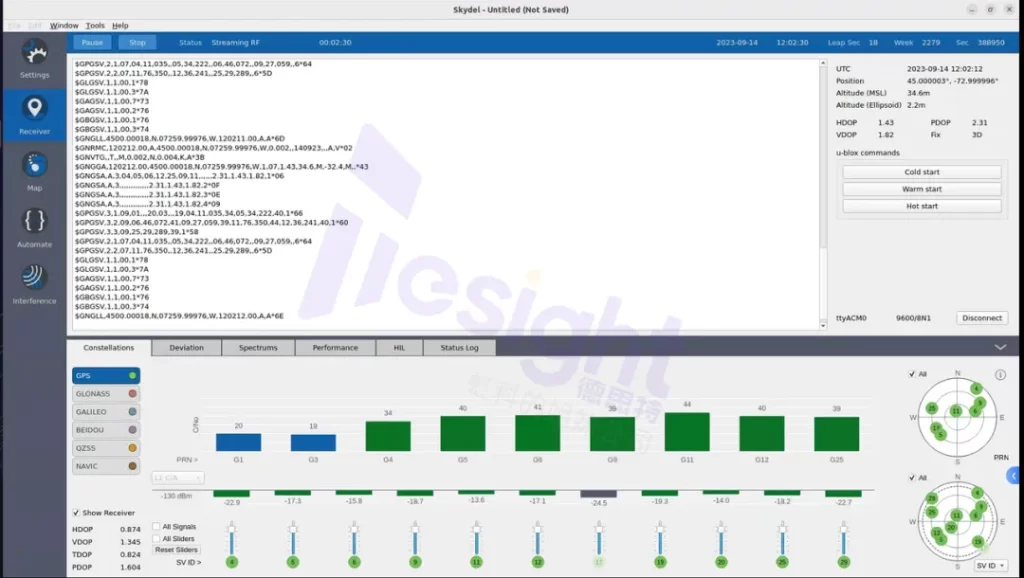
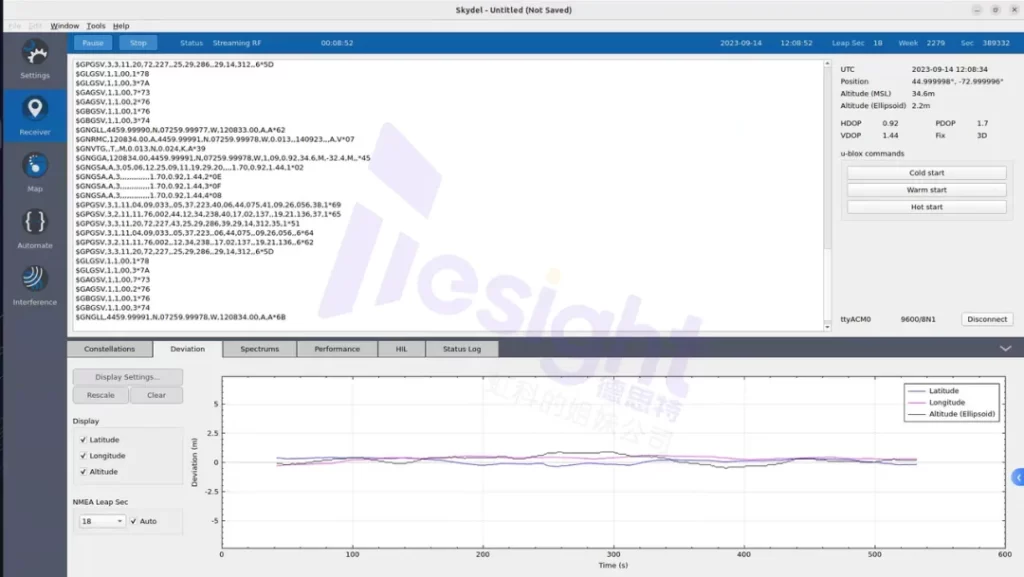
現象分析:在室內或遮擋環境下,添加高斯噪聲會降低信噪比,導致定位緩慢及誤差增大,功率再低可能造成接收機失鎖。
原因解析:
GNSS 模擬應遵循「分級測試」原則:
隨著 GNSS 技術演進,單純 AWGN 模擬已難滿足高端測試需求,未來應重點關注:
高價值生物新藥對冷鏈溫控要求極其苛刻,任何溫度偏差都可能導致數千萬元損失與合規風險。本文以國內大型醫藥集團應用虹科 ELPRO LIBERO 系列溫度記錄儀為例,深度解析如何透過自動生成不可修改 PDF 報告、SmartStart 批量配置以及標準化 SOP 服務,實現 2℃至8℃ 全程零事故溫控與 GSP/國際標準雙重合規。
在 ADAS 與自動駕駛開發中,人工標註高昂的成本與漫長的週期嚴重制約演算法迭代。虹科引進的 aiData Auto Annotator 解決方案(由 aiMotive 打造),透過 4D 環境模型與神經計算技術,實現動態 3D 包圍盒與靜態車道線的全自動高精度標註。其標註精度超越人工基准,可降低 90% 以上標註成本,為自動駕駛研發提供高效、可擴展的数据閉環。
虹科攜手 Vuzix,以超薄全彩透明光波導與專利製程,提供 20°–40° FOV 客製化、Incognito™ 隱身顯示、Lightbank™ 輕量光引擎與巨幕格式波導,滿足汽車、醫療、企業訓練與國防等 B2B 應用。