虹科乾貨
【虹科方案】深度解讀 GNSS 模擬中高斯噪聲對定位效果的影響
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
CANoe 是由德國 Vector Informatik 公司開發的一款功能強大的汽車電子系統開發與測試平台。它被廣泛應用於車載網絡(如 CAN、LIN、FlexRay、Ethernet、MOST 等)以及 ECU(電子控制單元) 的仿真、診斷、分析與自動化測試。作為當今汽車電子研發流程中的核心工具,CANoe 覆蓋了從早期設計階段到最終驗證階段的全過程。
CAPL(Communication Access Programming Language) 是 Vector CANoe / CANalyzer 專用的編程腳本語言,主要用於模擬總線節點、執行測試邏輯及處理特定事件。CAPL 由 Vector 公司自主定義,語法與 C 語言高度相似,但針對汽車通信系統的事件驅動機制進行了優化,是實現 CANoe 與汽車總線及外部設備通信的關鍵工具。
虹科 GNSS 模擬器 GTS P7 具備高性能的硬件在環(Hardware-in-the-Loop, HiL)仿真能力,提供高達 1000Hz 的仿真迭代率與低至 5ms 的超低延遲。透過標準化接口,該設備可與 Vector CANoe、aiSim 及 dSPACE 等業界主流 HiL 系統與場景仿真軟件實現高效能、低延遲的數據交互,為自動駕駛、低空經濟等前沿領域的高動態、閉環測試提供可靠的技術支撐。
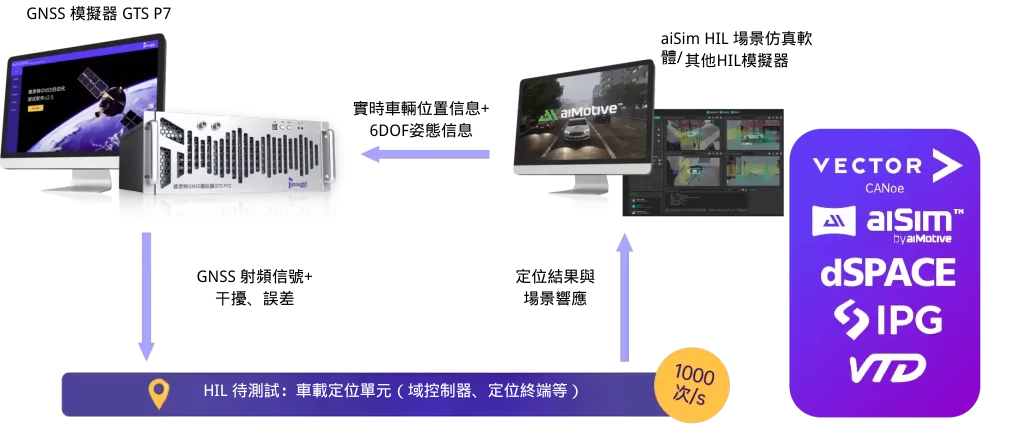
虹科 GNSS 模擬器結合 CANoe 的開發方案,旨在一個易於操作、可升級且具備擴展性的平台中,提供最高標準的全球導航衛星系統(GNSS)信號測試與傳感器仿真性能。該方案利用 C++ 共享庫 創建實時饋送 Skydel 軌跡(HIL 仿真) 的 CANoe 場景,從而實現針對複雜場景與汽車應用的全方位仿真與測試。
技術提示: 在使用 CANoe 與 Skydel 進行通信前,需配置 C++ 編譯環境。在 Windows 系統中,請下載並安裝 Visual Studio 2019 及 CMake 工具。相關工具的下載與安裝指引,歡迎聯繫虹科獲取專業支援。
本方案完整演示了硬件在環(HiL)閉環測試的標準流程:
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
高價值生物新藥對冷鏈溫控要求極其苛刻,任何溫度偏差都可能導致數千萬元損失與合規風險。本文以國內大型醫藥集團應用虹科 ELPRO LIBERO 系列溫度記錄儀為例,深度解析如何透過自動生成不可修改 PDF 報告、SmartStart 批量配置以及標準化 SOP 服務,實現 2℃至8℃ 全程零事故溫控與 GSP/國際標準雙重合規。
在 ADAS 與自動駕駛開發中,人工標註高昂的成本與漫長的週期嚴重制約演算法迭代。虹科引進的 aiData Auto Annotator 解決方案(由 aiMotive 打造),透過 4D 環境模型與神經計算技術,實現動態 3D 包圍盒與靜態車道線的全自動高精度標註。其標註精度超越人工基准,可降低 90% 以上標註成本,為自動駕駛研發提供高效、可擴展的数据閉環。