虹科案例
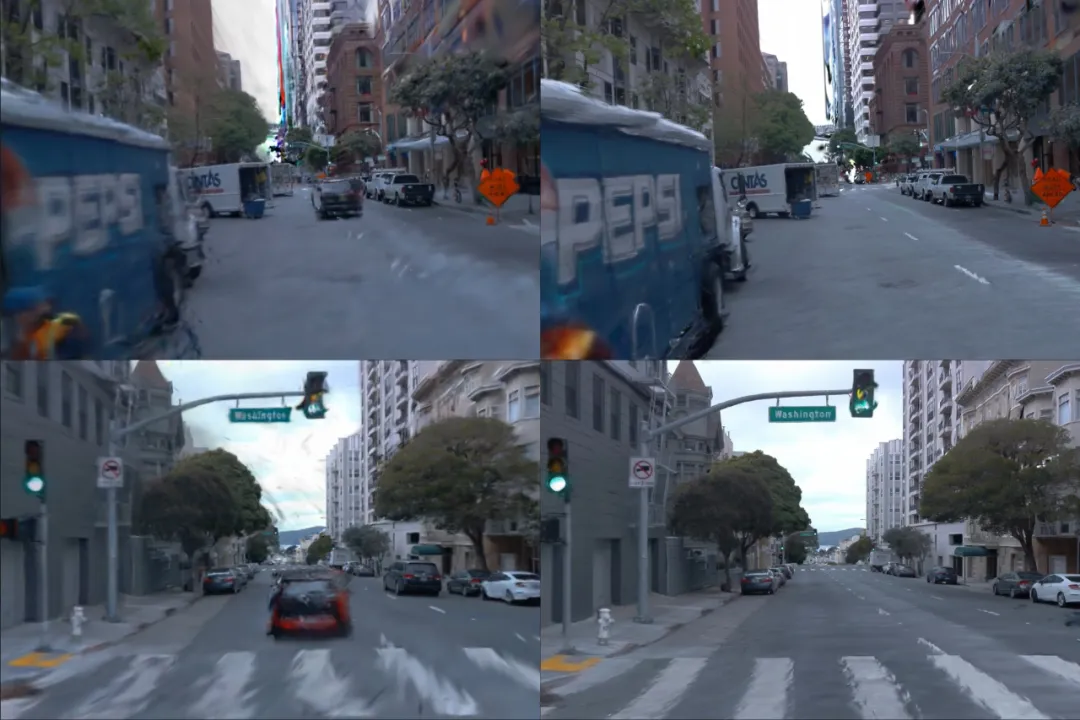
【虹科方案】 自動駕駛仿真混合渲染方案 – 3DGS 與NeRF高保真重建
虹科推出自動駕駛仿真混合渲染方案,融合 3DGS 實時潑濺與 NeRF 重建優勢,支援相機/LiDAR 多模態數據輸出與 HIL 硬件在環測試,有效消除域偏移與場景固化痛點。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
CANoe 是由德國 Vector Informatik 公司開發的一款功能強大的汽車電子系統開發與測試平台。它被廣泛應用於車載網絡(如 CAN、LIN、FlexRay、Ethernet、MOST 等)以及 ECU(電子控制單元) 的仿真、診斷、分析與自動化測試。作為當今汽車電子研發流程中的核心工具,CANoe 覆蓋了從早期設計階段到最終驗證階段的全過程。
CAPL(Communication Access Programming Language) 是 Vector CANoe / CANalyzer 專用的編程腳本語言,主要用於模擬總線節點、執行測試邏輯及處理特定事件。CAPL 由 Vector 公司自主定義,語法與 C 語言高度相似,但針對汽車通信系統的事件驅動機制進行了優化,是實現 CANoe 與汽車總線及外部設備通信的關鍵工具。
虹科 GNSS 模擬器 GTS P7 具備高性能的硬件在環(Hardware-in-the-Loop, HiL)仿真能力,提供高達 1000Hz 的仿真迭代率與低至 5ms 的超低延遲。透過標準化接口,該設備可與 Vector CANoe、aiSim 及 dSPACE 等業界主流 HiL 系統與場景仿真軟件實現高效能、低延遲的數據交互,為自動駕駛、低空經濟等前沿領域的高動態、閉環測試提供可靠的技術支撐。
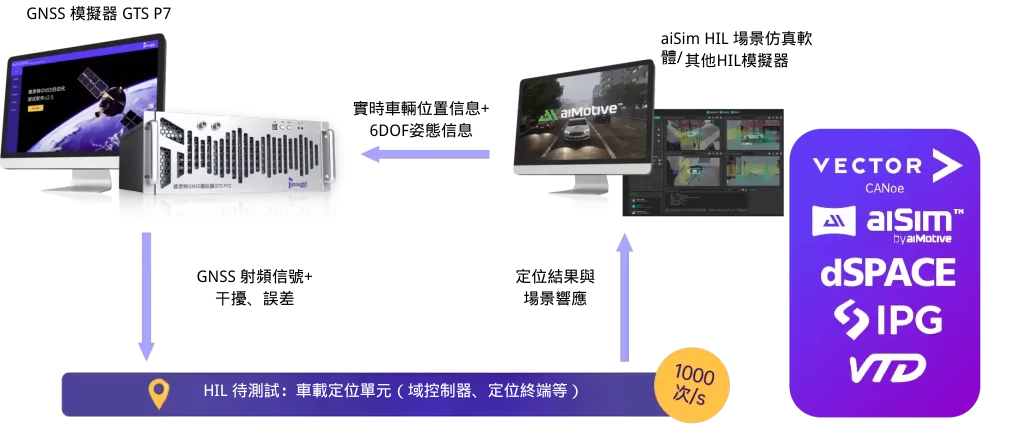
虹科 GNSS 模擬器結合 CANoe 的開發方案,旨在一個易於操作、可升級且具備擴展性的平台中,提供最高標準的全球導航衛星系統(GNSS)信號測試與傳感器仿真性能。該方案利用 C++ 共享庫 創建實時饋送 Skydel 軌跡(HIL 仿真) 的 CANoe 場景,從而實現針對複雜場景與汽車應用的全方位仿真與測試。
技術提示: 在使用 CANoe 與 Skydel 進行通信前,需配置 C++ 編譯環境。在 Windows 系統中,請下載並安裝 Visual Studio 2019 及 CMake 工具。相關工具的下載與安裝指引,歡迎聯繫虹科獲取專業支援。
本方案完整演示了硬件在環(HiL)閉環測試的標準流程:
虹科推出自動駕駛仿真混合渲染方案,融合 3DGS 實時潑濺與 NeRF 重建優勢,支援相機/LiDAR 多模態數據輸出與 HIL 硬件在環測試,有效消除域偏移與場景固化痛點。
深入解析增強型 NMEA 回放技術。結合 GGA、GSV、GSA 等報文與載噪比數據,精準復現城市峽谷與多徑干擾等真實 GNSS 道路場景,克服傳統 NMEA 與 IQ/RF 錄製瓶頸,賦能自動駕駛與低空經濟定位演算法驗證。

虹科與 PCPD 最新數據顯示香港網絡釣魚及資料外洩大幅飆升!單靠硬性技術防護與年度培訓已難防範 AI 社交工程。本文深入剖析香港 B2B 企業如何升級至「人員風險管理(Human Risk Management)」,切實符合 PDPO 條例與金融監管要求,建構零信任人員防線。