虹科案例
【虹科方案】aiSim 智駕仿真:非結構化道路測試全攻略
深入解析智駕仿真如何破解非結構化道路測試難題!虹科 aiSim 方案結合 OpenDRIVE 至 Atlas 地圖轉換,並透過 Unreal Editor 與 Blender 實現高保真地形與路面細節建模,提供車輛動力學反饋與物理感測器閉環測試,全面加速 L3/L4 自動駕駛演算法驗證。立即了解高效場景構建細節!
在機器人技術與自動化系統快速發展的當下,工業界對 3D 相機技術的需求正顯著增長。相機在提升機器人性能與實現多功能操作中扮演著決定性角色。然而,面對日益複雜的應用場景,僅提供環境的深度(Depth)資訊已遠遠不夠。顏色識別、機器學習與 AI 圖像分析等高級圖像處理技術,均需要更豐富的基本數據支持。以往這通常需要額外增加 2D 相機才能實現,從而增加了系統整合的複雜性與成本。
虹科推出的全新緊湊型 VST Ensenso C 相機系統,集成了眾多強大功能,能更準確且高效地捕捉與解析 3D 及 2D 彩色數據,引領 3D 成像邁入全新的高品質時代。
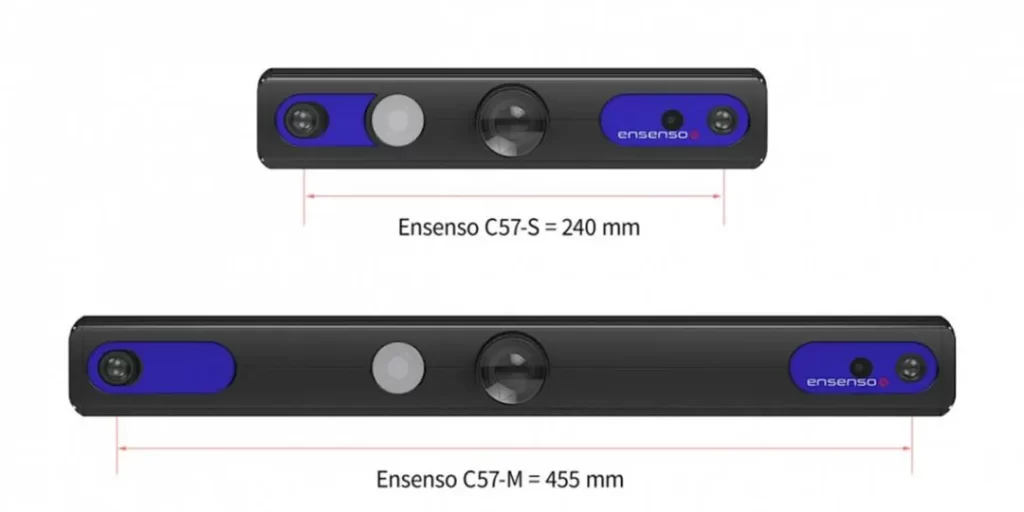
傳統 3D 視覺系統在應用開發與現場部署時,往往面臨技術要求高、調試耗時長等瓶頸。
預組裝方式加速調試:VST Ensenso C 提供預裝各種立體基線的標準化型號,免去繁瑣的現場組裝與校準工作,讓用戶能夠快速調試並立即投入使用。
完全集成的封閉式設計:相較於由多個獨立組件搭建的複雜系統,VST Ensenso C 將立體相機、圖案生成器、2D 彩色相機與燈光優化匹配,並封裝於堅固安全的外殼中。即使在機器人或自主系統空間有限的環境下,也能輕鬆安裝。
統一 SDK 簡化開發:用戶可透過通用設備軟體 VST Ensenso SDK 輕鬆調整與存取系統,大幅降低開發難度與維護成本。
VST Ensenso C 系列專門配備了完全集成的 2D RGB 彩色相機,實現了 3D 點雲與 2D 彩色圖像的完美融合:

2D 彩色圖像數據不僅可作為紋理疊加在 3D 點雲上改善呈現效果,還能用於對象邊緣檢測、圖像條碼/二維碼讀取(如包裹代碼辨識),實現精細化處理。
彩色圖像常被作為 AI 圖像分析的基本輸入,結合 3D 點雲後,能協助系統在複雜環境中精確辨識不同顏色的物體,為後續機器人抓取與分類提供權威依據。
長基線與 5MP 高解析度:較長的立體基線提供了極為穩定且精確的三角測量能力,配合 500 萬像素高解析度,可詳細掃描物體表面細節結構。
200W LED 強力圖案生成器:即使面對紋理稀少或低對比度的物體表面,強大的投影儀也能在長達 5 米的距離投射高對比度圖案,確保生成完整且高質量的點雲。
低偏差與高穩定性:憑藉剛性強的機械結構與優化的散熱設計,相機在 1 米距離處的深度偏差僅為 0.1mm,具備極高的可再現性。
VST Ensenso C 以其小巧緊湊的尺寸(具備 IP65/67 工業級防護)與強大性能,廣泛適用於多種自動化場景:

高亮度投影儀實現單次拍攝高圖案對比度,提供詳細 3D 數據,助力移動物體的高效抓取。
集成 RGB 感測器擴展了對顏色識別的需求,顯著提升機器人成功辨識、拾取與放置零件的能力。
在包裹密集堆放且距離較遠的物流場景中,能可靠檢測任意貨物的大小、旋轉角度與實際空間位置。
在 5 米工作距離內實現毫米級特徵識別,滿足大體積物體非接觸式質量檢查的需求。
A1:傳統 3D 相機僅能提供空間深度點雲資訊,但在料箱取件(Bin Picking)、包裹條碼讀取或 AI 圖像分類等高級應用中,系統還需要顏色的基本數據進行精確識別。VST Ensenso C 內部直接集成 2D 彩色相機,能將彩色紋理疊加於 3D 點雲上,使機器人無需額外外接 2D 相機即可同時完成三維空間定位與二維特徵識別,大幅簡化系統架構並降低成本。
A2:VST Ensenso C 採用長基線立體測量設計與 500 萬像素高解析度感測器,並內建 200W 大功率 LED 圖案生成器。即使在 5 米工作距離外或物體表面缺乏紋理的極端條件下,也能投射高對比度圖案以生成完整詳細的 3D 點雲。此外,相機具備剛性強的機械結構與優化散熱系統,在 1 米距離處的深度偏差僅為 0.1mm。
A3:非常簡單。VST Ensenso C 屬於完全集成的標準化設備,工廠已將立體相機、圖案生成器、2D 彩色相機與光源優化匹配並預組裝完成。用戶只需使用通用軟體 VST Ensenso SDK 即可完成參數調整與數據存取,免去複雜的現場組裝與多設備同步校準過程,大幅縮短上線時間。
虹科(HongKe) 已成功為華為、三菱 Mitsubishi、南方電網、歐菲光 Ofilm Group 等知名企業提供自動駕駛感測器圖像採集、高端機器人圖像處理與工件質量識別等專業解決方案。立即前往Ensenso 3D立體相機C系列頁面了解更多。
深入解析智駕仿真如何破解非結構化道路測試難題!虹科 aiSim 方案結合 OpenDRIVE 至 Atlas 地圖轉換,並透過 Unreal Editor 與 Blender 實現高保真地形與路面細節建模,提供車輛動力學反饋與物理感測器閉環測試,全面加速 L3/L4 自動駕駛演算法驗證。立即了解高效場景構建細節!
企業級 AI 落地失敗?問題不在 LLM 模型!虹科剖析「企業 AI 上下文缺口」(Context Gap)對 Copilot 與 Agentic 工作流的致命影響,介紹 Redis Iris 實時上下文層架構,幫助香港及東南亞 B2B 企業打造高回報 AI 系統。
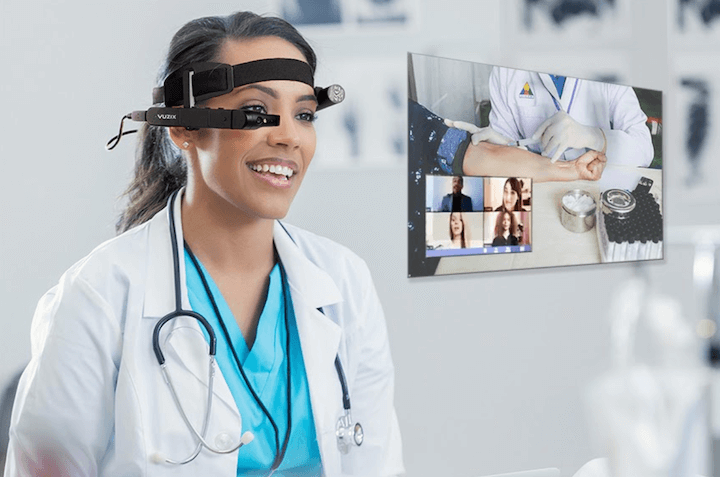
深入解析 Vuzix AR 智能眼鏡與 S Med 遙距會診平台在香港醫療急症、手術示教、臨床培訓及醫療器械售後等 6 大核心場景的應用!提供高價值 PoC 評估指南,助醫療機構輕鬆邁向數碼轉型,立即查看!