【虹科方案】aiSim 智駕仿真:非結構化道路測試全攻略
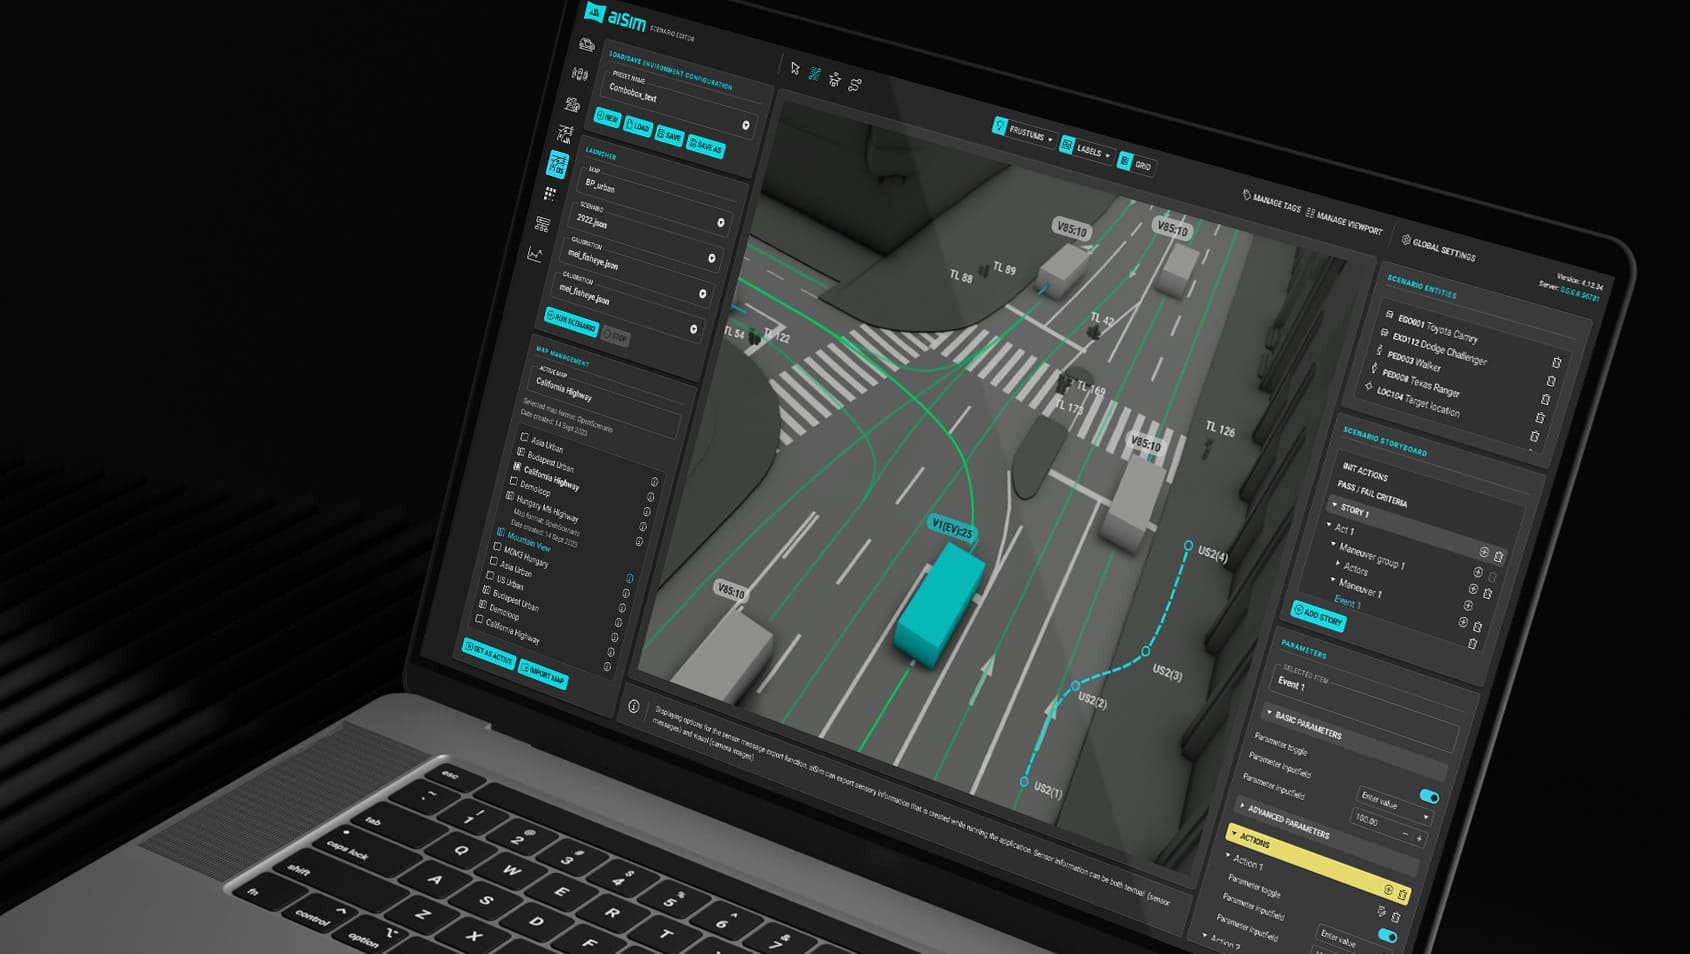
深入解析智駕仿真如何破解非結構化道路測試難題!虹科 aiSim 方案結合 OpenDRIVE 至 Atlas 地圖轉換,並透過 Unreal Editor 與 Blender 實現高保真地形與路面細節建模,提供車輛動力學反饋與物理感測器閉環測試,全面加速 L3/L4 自動駕駛演算法驗證。立即了解高效場景構建細節!
深入解析智駕仿真如何破解非結構化道路測試難題!虹科 aiSim 方案結合 OpenDRIVE 至 Atlas 地圖轉換,並透過 Unreal Editor 與 Blender 實現高保真地形與路面細節建模,提供車輛動力學反饋與物理感測器閉環測試,全面加速 L3/L4 自動駕駛演算法驗證。立即了解高效場景構建細節!
在 ADAS 與自動駕駛開發中,人工標註高昂的成本與漫長的週期嚴重制約演算法迭代。虹科引進的 aiData Auto Annotator 解決方案(由 aiMotive 打造),透過 4D 環境模型與神經計算技術,實現動態 3D 包圍盒與靜態車道線的全自動高精度標註。其標註精度超越人工基准,可降低 90% 以上標註成本,為自動駕駛研發提供高效、可擴展的数据閉環。