虹科案例
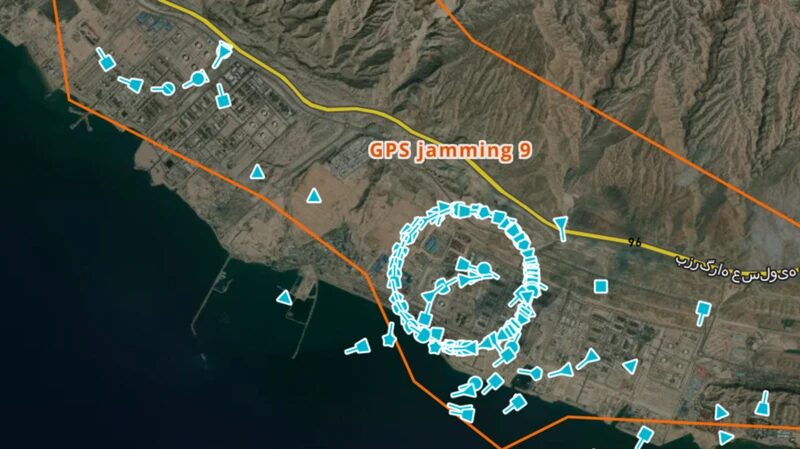
【虹科方案】GNSS模擬器應對霍爾木茲海峽事件
深入解析 2026 年霍爾木茲海峽 GNSS 干擾欺騙事件與衛星導航訊號脆弱性機制。本文詳述虹科 GNSS 模擬器測試方案,如何在實驗室精準復現極端電磁壓制、轉發式及生成式欺騙攻擊場景,協助工程師評估接收機抗干擾效能,全面賦能汽車自動駕駛、無人機與機器人系統的高精度定位與導航安全驗證。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
CANoe 是由德國 Vector Informatik 公司開發的一款功能強大的汽車電子系統開發與測試平台。它被廣泛應用於車載網絡(如 CAN、LIN、FlexRay、Ethernet、MOST 等)以及 ECU(電子控制單元) 的仿真、診斷、分析與自動化測試。作為當今汽車電子研發流程中的核心工具,CANoe 覆蓋了從早期設計階段到最終驗證階段的全過程。
CAPL(Communication Access Programming Language) 是 Vector CANoe / CANalyzer 專用的編程腳本語言,主要用於模擬總線節點、執行測試邏輯及處理特定事件。CAPL 由 Vector 公司自主定義,語法與 C 語言高度相似,但針對汽車通信系統的事件驅動機制進行了優化,是實現 CANoe 與汽車總線及外部設備通信的關鍵工具。
虹科 GNSS 模擬器 GTS P7 具備高性能的硬件在環(Hardware-in-the-Loop, HiL)仿真能力,提供高達 1000Hz 的仿真迭代率與低至 5ms 的超低延遲。透過標準化接口,該設備可與 Vector CANoe、aiSim 及 dSPACE 等業界主流 HiL 系統與場景仿真軟件實現高效能、低延遲的數據交互,為自動駕駛、低空經濟等前沿領域的高動態、閉環測試提供可靠的技術支撐。
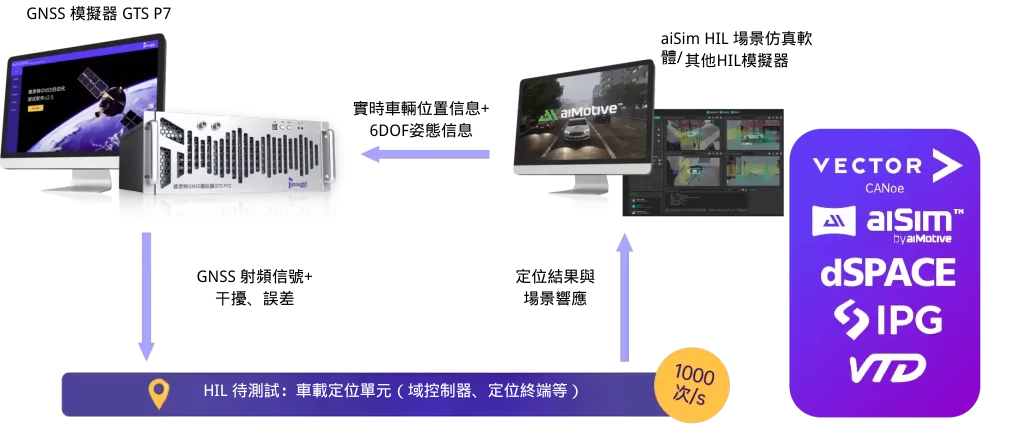
虹科 GNSS 模擬器結合 CANoe 的開發方案,旨在一個易於操作、可升級且具備擴展性的平台中,提供最高標準的全球導航衛星系統(GNSS)信號測試與傳感器仿真性能。該方案利用 C++ 共享庫 創建實時饋送 Skydel 軌跡(HIL 仿真) 的 CANoe 場景,從而實現針對複雜場景與汽車應用的全方位仿真與測試。
技術提示: 在使用 CANoe 與 Skydel 進行通信前,需配置 C++ 編譯環境。在 Windows 系統中,請下載並安裝 Visual Studio 2019 及 CMake 工具。相關工具的下載與安裝指引,歡迎聯繫虹科獲取專業支援。
本方案完整演示了硬件在環(HiL)閉環測試的標準流程:
深入解析 2026 年霍爾木茲海峽 GNSS 干擾欺騙事件與衛星導航訊號脆弱性機制。本文詳述虹科 GNSS 模擬器測試方案,如何在實驗室精準復現極端電磁壓制、轉發式及生成式欺騙攻擊場景,協助工程師評估接收機抗干擾效能,全面賦能汽車自動駕駛、無人機與機器人系統的高精度定位與導航安全驗證。
深入解析企業員工使用 ChatGPT 等生成式 AI 帶來的數據安全與個人資料私隱風險。結合香港 PDPO 條例與私隱專員公署指引,提供 9 大實務降低風險方法與 KnowBe4 安全意識培訓方案,助 B2B 科技企業建立完善 AI 治理機制。
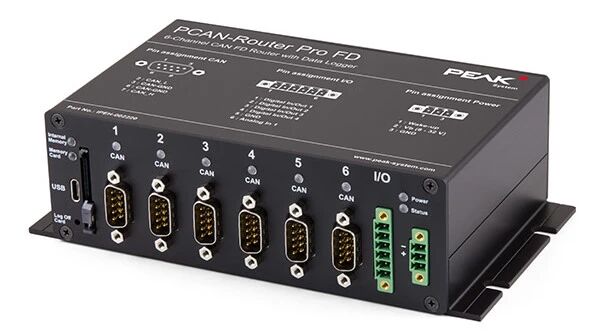
深入解析德國商用車製造商如何採用虹科 PCAN-Router Pro FD 獨立式數據記錄儀,解決 40 噸重卡 EOL 下線測試中 CAN FD 高負載、數據丟失與時間戳偏差痛點。方案支援 6 通道併行、微秒級 RTC 時間戳與自動觸發,實現 7×24 小時穩定運轉。