虹科乾貨
【虹科方案】深度解讀 GNSS 模擬中高斯噪聲對定位效果的影響
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
在智能駕駛與自動駕駛(Autonomous Driving)技術快速發展的今日,行業評估體系已從單一的「測試里程數」轉向更全面的「場景覆蓋度」及「邊緣場景(Edge Cases)」檢驗。統計數據顯示,一套成熟的自動駕駛演算法驗證通常遵循 「99.9% 仿真測試 + 0.09% 閉環場地測試 + 0.01% 公開道路測試」 的黃金比例。
然而,當智駕系統邁向 L3、L4 級別,或進入礦區、鄉野、山地等特殊區域時,缺乏清晰車道線、路面起伏不平的非結構化道路(Unstructured Roads),成為制約系統實際落地與可靠運行的關鍵瓶頸。

在傳統的運行設計域(ODD)定義中,非結構化道路常被歸類為特定場景,但在實際交通環境中,鄉村道路、山路、臨時施工路段及園區道路佔有相當比例。
結構化道路具備高精地圖(HD Map)先驗資訊與規範車道線,而非結構化道路則缺乏此類資訊,系統必須完全依賴自身的感知與決策能力:
車道標識缺失或模糊:車輛需依賴視覺、光學雷達(LiDAR)等多源感測器實時判斷可行駛區域。
道路幾何形狀複雜:包含急彎、連續彎道與陡坡,對車輛動力學控制與軌跡規劃提出更高要求。
地形與環境因素耦合顯著:起伏、坑窪與混合材質形成三維實體結構,直接影響車輛通過性與控制穩定性。
目前主流仿真地圖生成多依賴於 OpenDRIVE 等標準格式,這類格式主要針對結構化道路設計,擅長描述車道拓撲與路口連接關係。當面對依山而建或表面破損的土路時,面臨以下挑戰:
傳統地圖導入仿真後多為平面投影,缺乏高程與路面細節,動力學反饋仍基於平坦路面假設。
若借助專業 3D 建模工具從零建造,往往缺失道路邏輯資訊,難以進行場景互動測試。
由此形成兩難局面:要麼使用缺少真實地形的「理想道路」,要麼採用難以嵌入測試邏輯的「純視覺場景」。
為打破上述瓶頸,aiSim 智駕仿真平台 集成外部三維編輯工具,建立了一套高效的工作流程,實現邏輯路網與高真實感地形的有機結合。
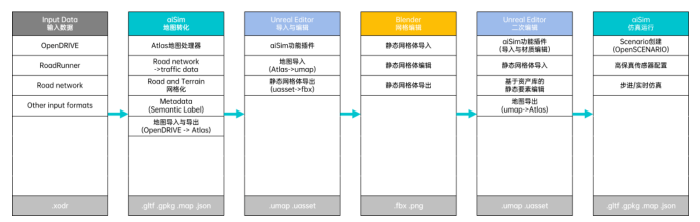
aiSim 支援直接導入行業通用的 OpenDRIVE 格式地圖,並將其轉化為內置的 Atlas 地圖格式。Atlas 格式同時保留道路網絡、語義標籤、交通資訊與地形數據,賦予地圖擴展與二次編輯的能力。
通過 aiSim 插件,用戶可在 Unreal Editor 中直接調用地圖資源,並借助 Blender 進行網格編輯:
大範圍地形重塑:重新分配地形網格,生成多樣化的地勢起伏與山地坡道。
路面細節刻畫:模擬路面裂縫、隆起、車道溝壑等特徵,賦予其真實的物理碰撞屬性與材質特性。
編輯後的非結構化地圖可直接導入 aiSim 進行物理閉環測試:
車輛動力學反饋:路面坑窪與坡度變化將直接影響車輛模型姿態與車輪響應。
感測器仿真:復現雷達在碎石路面的點雲模式、攝像頭在顛簸條件下的卷簾快門效應(Rolling Shutter Effect),為感知演算法驗證提供準確的基准真值(Ground Truth)。
aiSim 智駕仿真解決方案 為自動駕駛測試提供了一條應對複雜道路環境的高效路徑。透過 OpenDRIVE 至 Atlas 的邏輯轉換,結合 Unreal Editor 與 Blender 的地形編輯能力,測試團隊無需負擔高昂的實地採集與高風險實車測試成本,即可在虛擬環境中輕鬆復現各類邊緣場景,加速自動駕駛演算法的迭代與安全驗證。
立即前往aiSim頁面了解更多。
在全球導航衛星系統(GNSS)射頻仿真測試中,高斯白噪聲(AWGN)通常被視為還原真實電磁環境的基準配置。然而工程實踐表明,噪聲的存在對接收機定位性能的影響並非線性的單調關係。本文基於德思特GNSS 模擬器的實測數據,解析高斯噪聲在卡爾曼濾波器、相關器抖動以及鎖相環中的物理作用邏輯,並提供科學設置仿真噪聲的測試指南。
高價值生物新藥對冷鏈溫控要求極其苛刻,任何溫度偏差都可能導致數千萬元損失與合規風險。本文以國內大型醫藥集團應用虹科 ELPRO LIBERO 系列溫度記錄儀為例,深度解析如何透過自動生成不可修改 PDF 報告、SmartStart 批量配置以及標準化 SOP 服務,實現 2℃至8℃ 全程零事故溫控與 GSP/國際標準雙重合規。
在 ADAS 與自動駕駛開發中,人工標註高昂的成本與漫長的週期嚴重制約演算法迭代。虹科引進的 aiData Auto Annotator 解決方案(由 aiMotive 打造),透過 4D 環境模型與神經計算技術,實現動態 3D 包圍盒與靜態車道線的全自動高精度標註。其標註精度超越人工基准,可降低 90% 以上標註成本,為自動駕駛研發提供高效、可擴展的数据閉環。