虹科案例
【虹科案例詳情】2015 款平治 E260L 引擎無法起動?CAN 總線故障排查與 Pico 示波器診斷案例
深入解析 2015 款平治(Mercedes-Benz)E260L 引擎無法起動與起動馬達不工作故障。示範如何運用 Pico 汽車示波器分析 CAN E 總線波形,精準鎖定 CAN L/H 對地短路及防碰撞控制模組 A90 進水問題,提供專業 B2B 汽車電路與 CAN Bus 診斷解決方案。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
本文基於虹科 GNSS 模擬器技術方案,並結合實際應用場景,展示該系統在新一代巡檢 UAV(無人機)研發中的核心價值,涵蓋導航精度、多星座兼容性、抗干擾能力及多感測器融合性能的全方位測試能力。
某無人機研發企業需完成新一代巡檢 UAV 的整機測試,測試需求包含:
測試必須驗證 UAV 在複雜環境下的:
外場測試長期受到以下因素制約:
因此難以滿足高效率、高一致性的研發需求。
為避免上述限制,企業最終採用 實驗室 GNSS 模擬測試方案,利用虹科自動化測試平台進行全場景覆蓋與高精度驗證。
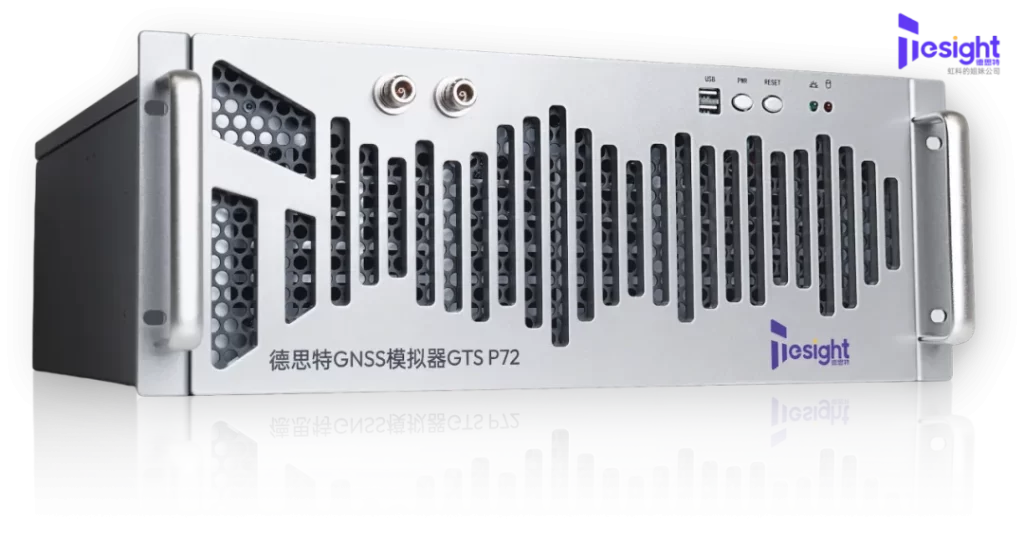
GTS-P7 基於 Skydel 軟體引擎打造,提供一站式、高性能、軟體定義架構的 GNSS 信號測試能力。
主要特性包括:
Skydel 提供卓越的軟體定義靈活性:
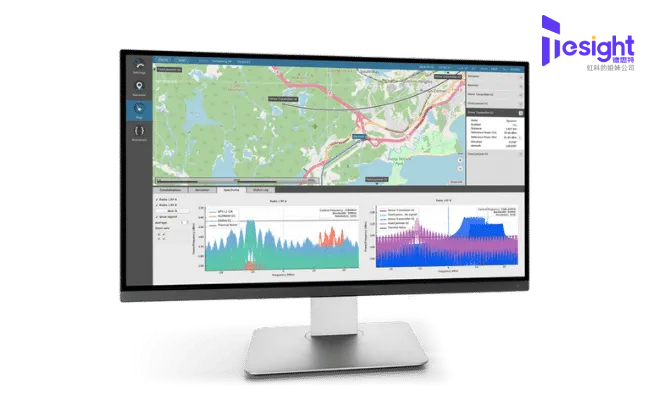
虹科平台可與各類標準驗證工具深度整合,支援:
所有測試均於實驗室中完成,完全不需 UAV 實際飛行 → 安全可控且高度可複現
| 測試項 | 測試內容 | 測試目標 |
|---|---|---|
| 1. 靜態校準 | 模擬仰角 0°–90°、調整星座信號強度 -130 dBm 至 +20 dBm | 冷啟動定位 RMS < 1m |
| 2. 動態飛行 | 生成 S 型、急轉彎(半徑 <10m)、±5g 垂直動態 | 驗證高動態下的 DOP 穩定與航向誤差 |
| 3. 抗干擾測試 | 輸出窄帶 / 寬帶 / 脈衝干擾 | 驗證定位可用性與恢復能力 |
| 4. RTK 精度測試 | 模擬基站–移動站差分、延遲 | 驗證 RTK cm 級定位穩定性 |
✓ 多星座自由切換(GPS / BDS / GAL / GLO)
✓ 伪距精度 ≤ 1 mm
✓ 支援多種干擾信號疊加
✓ 支援偽造坐標與欺騙(spoofing)仿真
10 種典型場景一次完成
→ 外場需 10 天 → 實驗室僅需 8 小時
故障可 100% 重現
→ 支援軌跡回放與精準定位問題來源
空域申請費用 ↓ 90%
外場人力 + 設備折舊 ↓ 40%+
測試週期縮短 70% 以上
模擬山區地形 → 驗證電力線避障
測試 GNSS 丟星後 IMU 接管能力
與 5G 回傳鏈路聯合測試(<50ms)
GNSS + IMU + 視覺 SLAM 多感測器融合驗證
深入解析 2015 款平治(Mercedes-Benz)E260L 引擎無法起動與起動馬達不工作故障。示範如何運用 Pico 汽車示波器分析 CAN E 總線波形,精準鎖定 CAN L/H 對地短路及防碰撞控制模組 A90 進水問題,提供專業 B2B 汽車電路與 CAN Bus 診斷解決方案。

鋰電池長途海運如何防範熱失控與碰撞損壞?勝威諾國際採用虹科 ASPION G-Log 2 衝擊記錄儀,全程精準監測貨櫃衝擊(G值)與溫濕度變化,打造完整運輸環境履歷,提升物流理賠與品質追蹤效率。立即了解 B2B 鋰電池海運安全監測方案!

香港金融機構(銀行、證券、保險)網絡安全培訓方案。針對金管局 (HKMA) 及證監會 (SFC) 合規要求,防範商業電郵詐騙 (BEC)、OTP 釣魚及 Deepfake 深偽攻擊。透過 KnowBe4 自動化模擬演練,建立具備完整審計軌跡 (Audit Trail) 的人因風險管理機制。