虹科案例
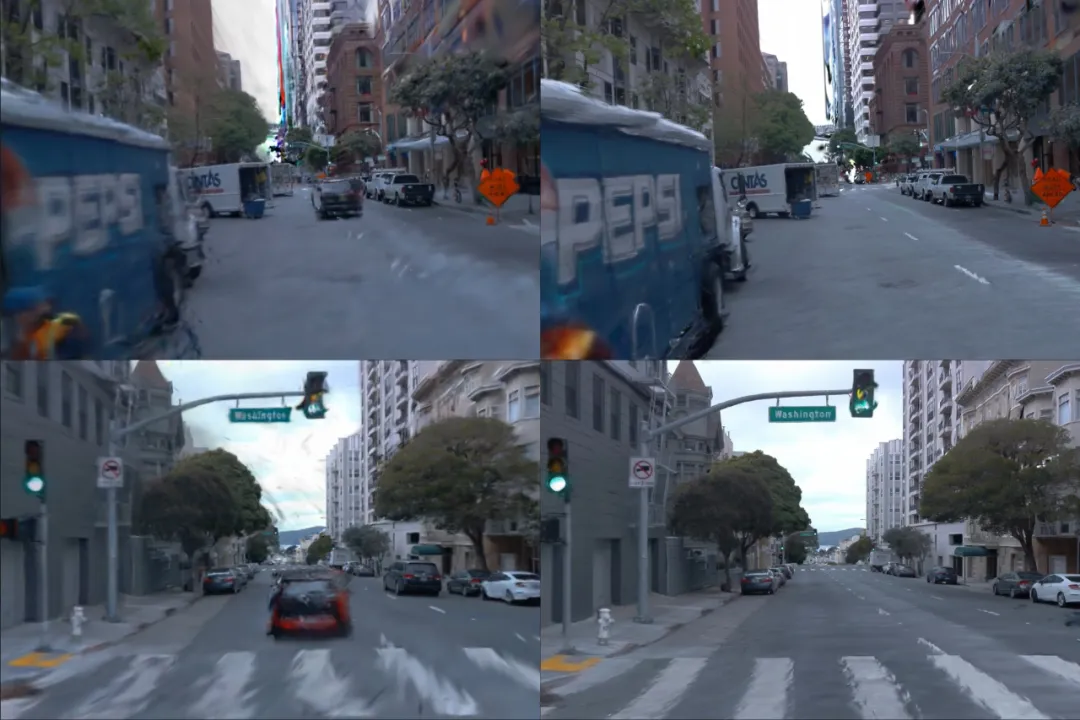
【虹科方案】 自動駕駛仿真混合渲染方案 – 3DGS 與NeRF高保真重建
虹科推出自動駕駛仿真混合渲染方案,融合 3DGS 實時潑濺與 NeRF 重建優勢,支援相機/LiDAR 多模態數據輸出與 HIL 硬件在環測試,有效消除域偏移與場景固化痛點。
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
Lorem ipsum dolor sit amet, consectetur adipiscing elit.Ut elit tellus, luctus nec ullamcorper mattis, pulvinar dapibus leo.
本文基於虹科 GNSS 模擬器技術方案,並結合實際應用場景,展示該系統在新一代巡檢 UAV(無人機)研發中的核心價值,涵蓋導航精度、多星座兼容性、抗干擾能力及多感測器融合性能的全方位測試能力。
某無人機研發企業需完成新一代巡檢 UAV 的整機測試,測試需求包含:
測試必須驗證 UAV 在複雜環境下的:
外場測試長期受到以下因素制約:
因此難以滿足高效率、高一致性的研發需求。
為避免上述限制,企業最終採用 實驗室 GNSS 模擬測試方案,利用虹科自動化測試平台進行全場景覆蓋與高精度驗證。
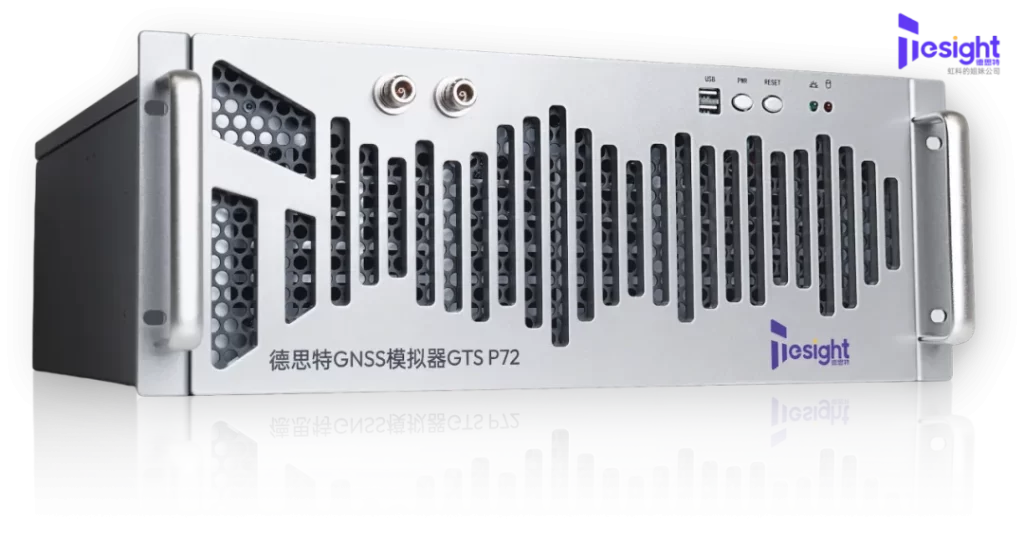
GTS-P7 基於 Skydel 軟體引擎打造,提供一站式、高性能、軟體定義架構的 GNSS 信號測試能力。
主要特性包括:
Skydel 提供卓越的軟體定義靈活性:
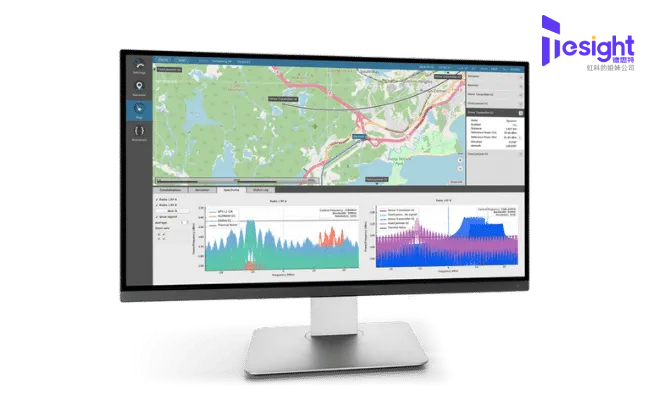
虹科平台可與各類標準驗證工具深度整合,支援:
所有測試均於實驗室中完成,完全不需 UAV 實際飛行 → 安全可控且高度可複現
| 測試項 | 測試內容 | 測試目標 |
|---|---|---|
| 1. 靜態校準 | 模擬仰角 0°–90°、調整星座信號強度 -130 dBm 至 +20 dBm | 冷啟動定位 RMS < 1m |
| 2. 動態飛行 | 生成 S 型、急轉彎(半徑 <10m)、±5g 垂直動態 | 驗證高動態下的 DOP 穩定與航向誤差 |
| 3. 抗干擾測試 | 輸出窄帶 / 寬帶 / 脈衝干擾 | 驗證定位可用性與恢復能力 |
| 4. RTK 精度測試 | 模擬基站–移動站差分、延遲 | 驗證 RTK cm 級定位穩定性 |
✓ 多星座自由切換(GPS / BDS / GAL / GLO)
✓ 伪距精度 ≤ 1 mm
✓ 支援多種干擾信號疊加
✓ 支援偽造坐標與欺騙(spoofing)仿真
10 種典型場景一次完成
→ 外場需 10 天 → 實驗室僅需 8 小時
故障可 100% 重現
→ 支援軌跡回放與精準定位問題來源
空域申請費用 ↓ 90%
外場人力 + 設備折舊 ↓ 40%+
測試週期縮短 70% 以上
模擬山區地形 → 驗證電力線避障
測試 GNSS 丟星後 IMU 接管能力
與 5G 回傳鏈路聯合測試(<50ms)
GNSS + IMU + 視覺 SLAM 多感測器融合驗證
虹科推出自動駕駛仿真混合渲染方案,融合 3DGS 實時潑濺與 NeRF 重建優勢,支援相機/LiDAR 多模態數據輸出與 HIL 硬件在環測試,有效消除域偏移與場景固化痛點。
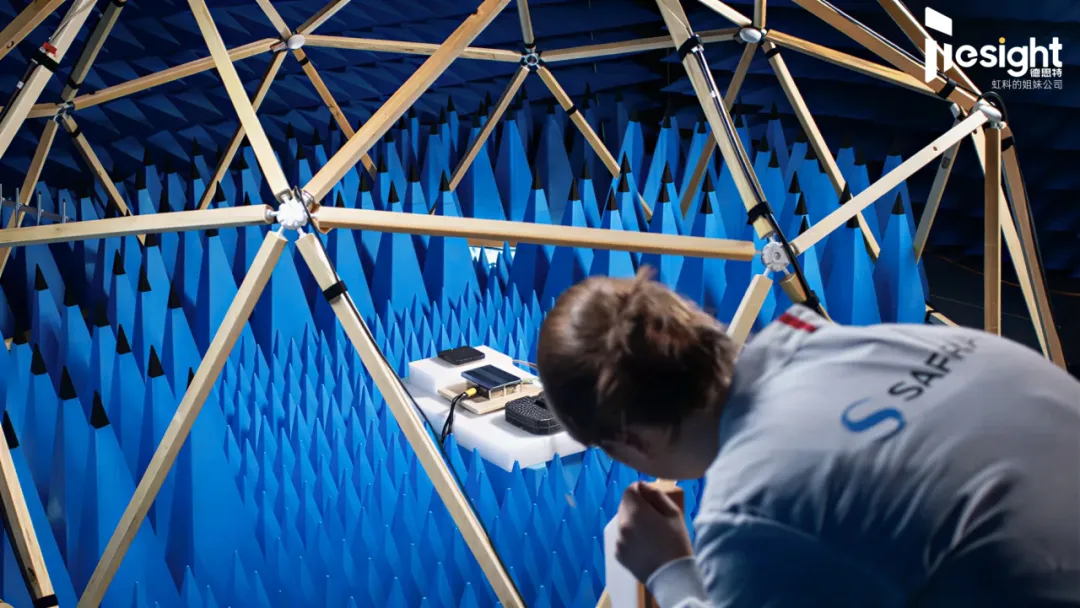
深入解析增強型 NMEA 回放技術。結合 GGA、GSV、GSA 等報文與載噪比數據,精準復現城市峽谷與多徑干擾等真實 GNSS 道路場景,克服傳統 NMEA 與 IQ/RF 錄製瓶頸,賦能自動駕駛與低空經濟定位演算法驗證。

虹科與 PCPD 最新數據顯示香港網絡釣魚及資料外洩大幅飆升!單靠硬性技術防護與年度培訓已難防範 AI 社交工程。本文深入剖析香港 B2B 企業如何升級至「人員風險管理(Human Risk Management)」,切實符合 PDPO 條例與金融監管要求,建構零信任人員防線。